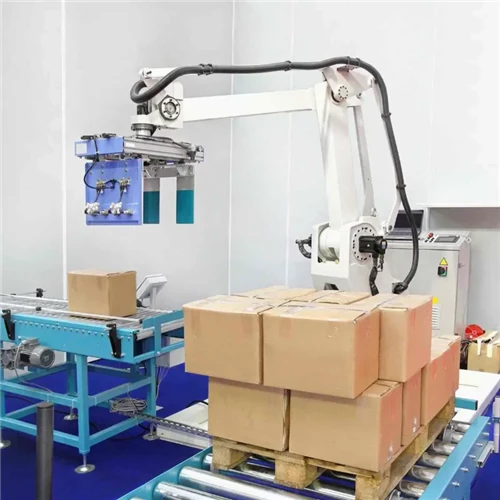
Robotpalletering integrerer automatiserte leddarmer, høy-presisjon End-of-Arm Tooling (EOAT), programmerbare logiske kontrollere (PLC) og spesialiserte transportbåndsystemer for å automatisere stabling av tungt gods på paller før lagerplassering. Overgang fra tradisjonell manuell stabling til automatisert palletering gjør at moderne produksjonsanlegg kan eliminere ergonomiske skaderisikoer, akselerere linjegjennomstrømning, sikre strukturell stabelstabilitet og maksimere lønnsomheten i høy-produksjonsmiljøer.
Prestasjons- og strategisk verdimatrise
| Fordelsområde | Primær operasjonell metrikk | Innvirkning på produksjonsflyt | Langsiktig-strategisk verdi |
| Driftseffektivitet | 98,5 %+ Cell Oppetid | Erstatter variabel menneskelig hastighet med kontinuerlig sykluspacing | Eliminerer flaskehalser ved slutten-av-linjen |
| Arbeidersikkerhet | Null løfteskader | Fjerner operatører fra høy-tunge løftesoner | Senker arbeidstakernes erstatningskrav |
| Stablepresisjon | ±1 mm innrettingsnøyaktighet | Standardiserer lastfordeling over alle pallelag | Forhindrer transportskader og produkttap |
| Fotavtrykksfleksibilitet | Opptil 45 % plassbesparelse | Erstatter lange mekaniske løft med kompakte celler | Maksimerer verdifull plantegulvplass |
| Produktets allsidighet | Multi-SKU-programoppskrifter | Tilpasser seg umiddelbart til blandede nyttelastprofiler via HMI | Reduserer nedetid for omstilling til null |
Forstå overgangen til automatisert palletering
Moderne-høyhastighetsproduksjonslinjer-som spenner fra mat- og drikkeemballasje til forbrukerpakkede varer (CPG) og tung industriell produksjon-genererer enorme produksjonsvolumer hver time. Imidlertid er den sanne kapasiteten til et produksjonsanlegg ofte begrenset av nedstrøms materialhåndteringsflaskehalser. Når manuelt arbeid fungerer som den primære mekanismen for å overføre ferdige varer fra utmatingstransportører til fraktpaller, skaper menneskelig tretthet, fysiske begrensninger og sikkerhetsfarer uforutsigbare driftsforsinkelser.
Implementering av robotpalletering erstatter isolerte, manuelle stableoperasjoner med en synkronisert, automatisert arbeidsflyt. Ved å distribuere multi-artikulerte robotarmer utstyrt med spesialiserte gripere, konverterer produsenter uberegnelige -av-linjeprosesser til svært forutsigbare, repeterbare og kostnadseffektive-operasjoner.

Kasusstudie: Løsning av nedstrøms stagnasjon i drikketapping
For å observere den virkelige-verdens operasjonelle transformasjonskraften til automatisert stabling, bør du vurdere et slutt-av-moderniseringsprosjekt utført for et regionalt drikkevarebeholderanlegg i Nord-Amerika.
Innledende operasjonelle flaskehalser
Tappeanlegget drev tre kontinuerlige-hermetikklinjer med høy hastighet, og ga en samlet produksjon på over 1200 kasser ferdigvarer per time. Til tross for store investeringer i høyhastighetsfyllingsenheter-, led anlegget alvorlig overbelastning nedstrøms:
- Begrensninger for manuell håndtering:Manuelle palleteringsteam slet med å holde tempoet under høye produksjonsskift, og tvang oppstrøms hermetikklinjer til å kjøre med redusert kapasitet eller gjennomgå hyppige nødpauser.
- Høye skadefrekvenser:Operatører løftet regelmessig tunge 15 kg kofferter over flere-timers skift, noe som resulterte i høye frekvenser av gjentatte belastningsskader, fravær og økende arbeidsskadeforsikring.
- Produktskade og ustabil belastning:Inkonsekvente manuelle stablingsmønstre forårsaket hyppig kartongknusing og ustabile pallelag, noe som førte til produktsøl under transport av gaffeltruck og avvisning av kundelevering.
Systemimplementering og ingeniørdesign
Ingeniørteam redesignet anleggets slutt-av-linjeoppsett ved å installere en dobbel-innmatingsrobot for palletering:
- Integrert innmatingsbuffering:Rullebaner med null-trykkakkumulering (ZPA) ble introdusert for å motta innkommende kofferter uten fysisk press, noe som forhindret deformasjon av kartongkanten.
- Kraftig-utplassering av leddarm:En 4--akset industriell palleteringsrobot med en nyttelastkapasitet på 180 kg ble plassert mellom de to hovedlinjematingene. Utstyrt med en tilpasset vakuum-matrisegriper av skum, håndterer armen dual-case pickuper samtidig.
- Automatisert pallehåndtering:En integrert automatisk palledispenser mater tomme treplater direkte inn i cellen via motoriserte kjedespor, noe som eliminerer manuell pallplassering.
Målte operasjonelle resultater
Etter igangkjøring av systemet registrerte anlegget dramatiske ytelsesforbedringer på tvers av alle sentrale operasjonelle benchmarks:
- Linjegjennomstrømningsgjenoppretting:Oppstrøms fylle- og hermetikklinjer oppnådde en driftseffektivitetsvurdering på 99,1 %, og løste fullstendig-av-linjepauser.
- Ergonomisk fare eliminering:Gjentatte bevegelser og løfteskader innenfor palleteringsområdet falt til null.
- Skrapreduksjon:Produktskade som stammer fra tapte eller feil stablede kasser falt fra 2,4 % til under 0,02 %.
- Rask investeringsgjenoppretting:Regnskapsmessig for omfordeling av arbeidskraft, redusert produktskade og lavere skadeansvar, ble fullt kapitalutlegg dekket innen 14,2 måneder.

De 10 beste fordelene med robotpalletering
Evaluering av robotpalletering krever å se utover enkle arbeidsbesparelser. Nedenfor er de ti primære operasjonelle, økonomiske og strategiske fordelene som gjør automatisert palletering til en viktig komponent i moderne produksjonsinfrastruktur.
- 1. Uovertruffen hastighet og gjennomstrømning
- 2. Betydelige arbeidskostnadsbesparelser
- 3. Rask avkastning på investeringen (ROI)
- 4. Redusert skade på produkter
- 5. Reduksjon av arbeidsskader
- 6. Bemerkelsesverdig nyttelast og produktallsidighet
- 7. Fotavtrykksoptimalisering og plasseffektivitet
- 8. Konsekvent pallekvalitet og stabilitet
- 9. Redusert driftsstans
- 10. Sømløs integrasjon med anleggsautomatisering
1. Uovertruffen hastighet og kontinuerlig linjegjennomstrømning
Manuelle palleteringshastigheter varierer naturlig gjennom et skift ettersom menneskelige operatører opplever fysisk tretthet. I kontrast, en automatisertrobotpalletiseringopererer kontinuerlig med forhåndsbestemte syklushastigheter. Enten de håndterer tunge stive esker, myke poser eller delikate brett, utfører flerakse robotarmer akselerasjon, rotasjon og plasseringsbevegelser med millisekunders repeterbarhet. Denne kontinuerlige hastigheten eliminerer slutt-av-linjeakkumulering, slik at oppstrøms prosesseringsutstyr kan kjøre på toppkapasitet uten risiko for tilbake-trykkstopp.
2. Betydelig reduksjon i direkte lønnskostnader
Avhengighet av manuelt arbeid for repeterende, fysisk krevende oppgaver utsetter anleggsledere for høye omsetningshastigheter, rekrutteringskostnader og skiftende arbeidskrafttilgjengelighet. Automatisering av palleteringsprosessen reduserer dramatisk krav til direkte arbeidskraft per skift. I stedet for å distribuere flere arbeidere for å stable bokser manuelt, kan et anlegg tildele en enkelt systemansvarlig til å overvåke flere automatiserte celler samtidig. Dette skiftet flytter menneskelig kapital fra lav-verdi, høy-tretthetsoppgaver til høyere-verdi maskinoperasjoner, kvalitetsinspeksjon og vedlikehold av anlegg.
3. Rask avkastning på investeringen (ROI) og lave totale eierkostnader
Mens du installerer en robotpalleteringscellerepresenterer en kapitalutgift, favoriserer de økonomiske beregningene langsiktig-automatisering. Ved å kombinere direkte arbeidsbesparelser, reduserte krav om arbeidskompensasjon, redusert produktavfall og gevinster i total linjegjennomstrømning, gjenvinner de fleste produksjonsvirksomheter sin opprinnelige kapitalinvestering innen 12 til 24 måneder. Videre krever moderne leddroboter minimalt kontinuerlig vedlikehold, og tilbyr lave driftskostnader over driftslevetid som ofte overstiger 10 til 15 år.
- Robotarm, EOAT-gripeenhet og kontroller
- Transportører, sikkerhetsinnhegninger og låst skjerming
- Ingeniørdesign, frakt, installasjon og FAT-testing
- Elektriske og komprimerte luftverktøy
- Forebyggende vedlikehold (fett, belter, vakuumputer)
- Reservedelslager og justeringer av programvareoppskrifter
4. Redusert produktskade og materialavfall
Manuell håndtering av etuier, bunter og poser fører ofte til tapte gjenstander, punktert emballasje og knuste kanter. Robotarmer bruker spesialisert ende-av-armverktøy (EOAT)-som proporsjonale pneumatiske side-klemmer, vakuummatriseplater eller bunn-mekaniske gafler-utformet for å gripe spesifikke emballasjematerialer forsiktig. Ved å regulere akselerasjons- og retardasjonsprofiler via servokontroller, sikrer roboten at produktene plasseres på pallen uten støtskader, noe som eliminerer materialavfall og kostbare kunderetur.
5. Reduksjon av arbeidsskader og forbedret sikkerhet
Palletering er iboende vanskelig. Gjentatte løfte-, vridnings- og strekkbevegelser med tunge produkter utsetter arbeidere for alvorlige muskel- og skjelettlidelser (MSD) og gjentatte belastningsskader. Ved å introdusere en automatisert palleteringsarm fjernes menneskelige operatører fullstendig fra den farlige løftesonen. Innelukket bak sikkerhetsgjerder utstyrt med lysgardiner og låste adgangsdører, sikrer robotceller samsvar med globale arbeidssikkerhetsstandarder samtidig som de reduserer skadeansvaret drastisk.
6. Bemerkelsesverdig nyttelast og produktallsidighet
Moderne industrielle robotarmer er i stand til å håndtere nyttelast som strekker seg fra 10 kg delikate kasser til over 1000 kg tunge industrienheter. Videre er robotceller ikke begrenset til en enkelt produktgeometri. Gjennom avanserte programmerbare logiske kontroller (PLC) og bruker-vennlige menneskelige-maskingrensesnitt (HMI), kan operatører velge forhåndsprogrammerte oppskriftsmønstre med et trykk på en knapp. Roboten kan bytte øyeblikkelig mellom å håndtere små kartonger, store forsendelseskasser, plastbokser eller multi-veggposer uten å kreve mekanisk maskinvareoverhaling.
7. Fotavtrykksoptimalisering og plasseffektivitet
Tradisjonelle mekaniske palleteringsmaskiner i lag-stil krever omfattende mekaniske fotavtrykk, lange skråtransportører og forhøyet plattformtilgang. Leddede robotarmer tilbyr imidlertid høy krafttetthet innenfor et kompakt fotavtrykk. En enkelt 4-- eller 6--akset robot kan monteres på gulvet, snus fra overliggende portaler eller plasseres mellom flere innmatingslinjer. Dette plassbesparende fotavtrykket bevarer verdifull gulvplass for primære produksjonsoperasjoner og gaffeltrucker.
8. Konsekvent pallekvalitet og strukturell laststabilitet
En ustabil pallestabel utgjør alvorlige transportfarer, som ofte fører til at lasten tipper inne i transporttilhengere eller at lagerreoler kollapser. Robotarmer stable produkter med millimeter-plasseringspresisjon på nivå. Systemet beregner nøyaktig lagplassering, sammenlåste bånd-mønstre og kantjustering hver syklus. Konsistent lag-retthet sikrer at strekk-innpakningsutstyr kan påføre jevn filmspenning, noe som resulterer i stein-fast pallelast som tåler lang-transport.
9. Redusert driftsstans og høy pålitelighet
Industriroboter er konstruert for tunge-industritjenester, og oppnår MTBF-vurderinger (Mean Time Between Failures) som strekker seg over titusenvis av driftstimer. I motsetning til komplekse mekaniske tradisjonelle palleteringsmaskiner med hundrevis av skiftende slitasjeplater og kjeder, har leddede armer forseglede girkasser og børsteløse AC-servomotorer. Med rutinemessig forebyggende vedlikehold, robotpalleteringscellerleverer konsekvente oppetidsvurderinger som overstiger 98,5 %, og holder anleggsdriften i gang uten uventede mekaniske sammenbrudd.
10. Sømløs integrasjon med anleggsautomatisering og industri 4.0
Robotpalletisereretjene som en integrert komponent i moderne smarte fabrikker. Tilkoblet via industrielle Ethernet-protokoller (som PROFINET eller Ethernet/IP), kommuniserer palleteringsmaskinen direkte med oppstrøms kasseforseglinger, automatiserte veiledede kjøretøy (AGV), lagerstyringssystemer (WMS) og programvare for bedriftsressursplanlegging (ERP). Sanntidsdatalogging sporer antall enheter, SKU-endringer og ytelsesdiagnostikk, og gir full operativ synlighet over hele fabrikkgulvet.

Kvantitativ sammenligning: Manuell stabling vs. robotpalletering
For å fremheve de operasjonelle fordelene ved å oppgradere tilautomatisert palleteringsystemer, se gjennom de komparative ytelsesindikatorene nedenfor:
| Ytelsesberegning | Manuell palleteringsoperasjon | Robotisk palleteringscelle |
| Skift arbeidskrav | 2 – 4 operatører per linje / skift | 1 kryss-opplært veileder (multi-celle) |
| Plasseringsnøyaktighet og justering | Variabel (degraderer over skiftvarighet) | Konsekvent ±1,0 mm presisjon |
| Syklushastighetskapasitet | 300 – 500 enheter/time (tretthet-begrenset) | Opptil 1,800+ enheter/time (EOAT-avhengig) |
| Sikkerhet og ergonomisk risiko | Høy eksponering for belastning og tunge løft | Null direkte løftingsfare inne i kabinettet |
| Produktskrotrate | 1,5 % – 3,0 % Gjennomsnittlig skadetap | Mindre enn 0,05 % Produktskade |
| Byttetid for produkt SKU | 15 – 30 minutter manuell justering | Øyeblikkelig via HMI programvalg |
| Gjennomsnittlig levetid for utstyr | Avhengig av fysisk mannskaps tilgjengelighet | 10 – 15+ Års kontinuerlig drift |
Trinn-for-Trinnveiledning for å implementere en robotpalleteringscelle
Trinn 1: Gjennomfør en gjennomstrømnings- og nyttelastrevisjon
Trinn 2: Velg passende robotarkitektur og EOAT
Trinn 3: Design integrerte materialhåndtering og sikkerhetssoner
Trinn 4: Utfør Factory Acceptance Testing (FAT) og igangsetting
FAQ
1, Kan en enkelt robotpalleteringscelle håndtere flere produksjonslinjer samtidig?
Ja. Ved å designe multi-innmatingstransportører kan en enkelt leddrobot plassert sentralt velge mellom to, tre eller fire separate produktinnmatinger samtidig. Kontrollsystemet sporer individuelle linje-SKU-er og bygger forskjellige pallelaster på dedikerte pallestasjoner innenfor samme celle.
2, Hvordan fungerer enrobotpalletiseringhåndtere slips-eller pallplassering?
Moderne-av-armverktøy (EOAT) kan konstrueres med ekstra vakuumkopper eller mekaniske armer designet spesielt for å plukke tomme paller fra en stabel og plassere glide-ark eller topp-hetter mellom produktlag. Denne multi-funksjonen eliminerer behovet for frittstående arkplasseringsmaskineri-.
3, Hva skjer når en ny boksstørrelse eller pallemønster må introduseres?
Nye produktoppskrifter og pallemønstre kan legges til raskt ved å bruke off-programvare for generering av mønster eller direkte via cellens HMI-berøringsskjermgrensesnitt. Operatører legger ganske enkelt inn produktdimensjoner, lagtellinger og sammenlåsende mønstre, slik at systemet kan beregne optimaliserte robotbevegelsesbaner uten komplisert manuell re-programmering.
Moderniser din slutt-av-linjepakkevirksomhet
Automatisering av slutt-av-linjepalletering er en av de mest effektive strategiene for produksjonsanlegg som ønsker å fjerne produksjonsflaskehalser, redusere driftskostnadene og forbedre sikkerheten på arbeidsplassen. Ved å erstatte manuelle håndteringsgrenser med høyhastighets leddede robotarmer, tilpassede-konstruerte gripere og synkroniserte kontroller, etablerer produsenter en stabil, kontinuerlig pakkearbeidsflyt som er i stand til å støtte forretningsvekst.
For å vurdere hvordan robotpalletering kan optimalisere fabrikkgulvet ditt,kontakt teamet vårti dag for å be om en omfattende fabrikkrevisjon og tilpasset ROI-analyse.