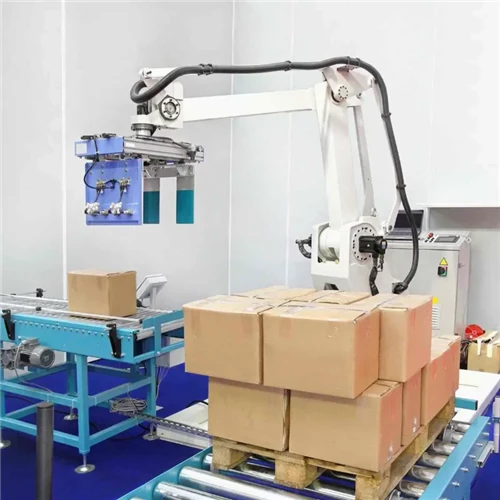
Anautomatisk palleteringsmaskiner et spesialisert industrielt emballasjesystem designet for å stable containere, kartonger, esker, poser eller kasser på paller automatisk for lagring, lagring og transport. Fungerer i sluttfasen av produktproduksjonen-vanligvis referert til som end-of-line (EOL) emballasje-automatiske palleteringsmaskiner godtar innkommende ferdigvarer fra oppstrøms produksjonslinjer, orienterer dem i forhåndsbestemte strukturelle oppsett og stabler dem lag for lag på en pall.
Ved å erstatte manuell stabling med automatisert mekanikk, eliminerer disse systemene store fysiske belastninger, sikrer høy operasjonell gjennomstrømning og bygger stabile, firkantede pallelaster som forblir sikre under godstransport.

Utviklingen av slutt-av-linjeemballasje
I flere tiår var standard arbeidsflyter for emballasje sterkt avhengig av manuelt arbeid for å flytte produkter fra utmatingstransportører til trepaller. Etter hvert som produksjonshastighetene akselererte og industrielle sikkerhetsstandarder ble strammet inn, dukket manuell håndtering opp som en kritisk operasjonell flaskehals.
Moderne produksjon krever kontinuerlig,-høyvolumsproduksjon.Automatiske palletererebygge bro mellom primær/sekundært emballasjeutstyr (som fyllere, forseglere og koffertopprettere) og logistikkstyring (som strekkomslag, automatiserte veiledede kjøretøyer og lagerstyringssystemer).
Kjernedriftsprinsipper: Hvordan en automatisk palleteringsmaskin fungerer
Mens spesifikke mekaniske konfigurasjoner varierer avhengig av valgt maskineri, følger automatiske palleterere en synkronisert, trinnvis--prosessflyt for å gjøre individuelle pakker om til sikrede lasteenheter.
Trinn 1: Innmatingsakkumulering og produktorientering
Produkter går inn i palleteringscellen via en innmatingstransportør-ofte et null-trykkakkumuleringssystem (ZPA)-for å forhindre at pakkene knuses. Bump-vendere, inline-rotatorer eller servo-drevne svingbord orienterer hver kasse eller pose i henhold til forhånds-programmerte lagmønstre (f.eks. kolonnestabel, sammenlåst mønster eller pinwheel-layout).
Trinn 2: Lagdannelse (mønstergenerering)
I konvensjonelle systemer på høyt-nivå og lavt-nivå blir produktene skjøvet inn i rad-for-radkonfigurasjoner på en mønstertabell til et komplett lag (tier) er dannet. I robotsystemer plukker den leddede armen opp individuelle gjenstander, fler-kasusgrupperinger eller hele forhåndsdannede lag direkte ved hjelp av et spesialisert-av-armverktøy (EOAT).
Trinn 3: Lagoverføring og stabling
- Konvensjonelle systemer:Det dannede laget skyves på delte forkledører eller en stripperplate. Platen åpnes eller trekkes tilbake, faller eller plasserer laget forsiktig på pallen plassert under.
- Robotsystemer:Den flerakse mekaniske armen manøvrerer nyttelasten gjennom 3D-rom, og senker den nøyaktig ned på de angitte koordinatene på pallen.
Trinn 4: Plassering av-ark og lagpute (valgfritt)
For skjøre varer, posevarer eller flerlagsstabilisering, plukker en automatisk arkmater papp- eller plastlagsark fra et magasin og legger dem inn mellom produktlagene for å jevne ut vektfordelingen.
Trinn 5: Palletømming og -transport
Når den forhåndsinnstilte høyde- eller laggrensen er nådd, beveger hele pallen seg ut av palleteringssonen på en kraftig-drevet rulle- eller kjedetransportør mot en integrert strekkomvikling. Samtidig laster en automatisk palledispenser en fersk tom pall i stableposisjon for å fortsette syklusen uten å stoppe.
Klassifiseringsmatrise av palleteringsteknologier
Å forstå de operasjonelle forskjellene mellom palleteringstyper gjør at anleggsledere kan velge det beste maskineriet for deres gjennomstrømning, fotavtrykk og budsjettbegrensninger.
| Palleteringskategori | Typisk hastighet/gjennomstrømning | Plass / fotavtrykk | Best egnede applikasjoner | Viktig mekanisk fordel |
| Automatisk palleteringsrobot | 10 til 30+ valg/min (opptil 1,800+ tilfeller/time) | Kompakt (~30 % til 45 % mindre) | Multi-SKU-linjer, tunge sekker, stive esker | Eksepsjonell fleksibilitet og kapasitet for flere-linjer |
| Høyt-Konvensjonelt nivå | Høy (50 til 150+ tilfeller/min) | Stort fotavtrykk og klaring over hodet | Drikkevarer og forbruksvarer med høy-hastighet | Uovertruffen hastighet for enkelt-SKU-er med høyt-volum |
| Lavt-nivå konvensjonell | Moderat (10 til 40 tilfeller/min) | Middels fotavtrykk (bakkenivå) | Små-til-mellomstore produksjonsanlegg | Enkel tilgang på gulv-nivå og lavere startkapitalkostnader |
| Gantry / kartesisk | Moderat (5 til 20 valg/min) | Variabel overhead fotavtrykk | Svært tung nyttelast, store konstruksjonsdeler | Tung nyttelastkapasitet over utvidet rettlinjet rom |
| Cobot (samarbeid) | Lav til moderat (5 til 12 valg/min) | Ultra-kompakt (minimal sikkerhetsbeskyttelse) | Lett emballasje,-plassbegrensede celler | Rask utplassering, lavt sikkerhetsbarrierekrav |
Primære typer automatiske pallemaskiner
1. Automatiske palleteringsroboter
Automatiske palleteringsroboter bruker 4-akse eller 6-akse industrielle leddarmer konfigurert med spesialiserte gripere. I stedet for å skyve rader med produkt sammen, plukker robotenheter opp gjenstander fra en innmatingsposisjon og plasserer dem med høy presisjon på pallen.
- Slutt-av-Arm Tooling (EOAT):Robotytelsen avhenger sterkt av gripemekanismen. Vakuum svamp pads utmerker seg ved å løfte bølgepapp; pneumatiske sideklemmer håndtere kasser; mekaniske bunngafler eller spatelgripere støtter tunge sekker eller løs last.
- Multi-linjehåndtering:En enkelt tung-nyttelast automatisk palleteringsrobot kan betjene opptil fire innmatingstransportører samtidig, og stable forskjellige SKU-er på separate tilstøtende paller i ett sikkerhetsskap.
2. Konvensjonelle palleterere på høyt-nivå (høy-innmating)
Palleteringsmaskiner på høyt-nivå mottar produkter på forhøyede transportbånd plassert 8 til 12 fot over gulvnivå. Maskineriet danner hele produktlag på denne øvre høyden. Når et lag er feid helt inn på en stripperplate, senker eller legger det nivået på pallestabelen under, som gradvis senkes etter hvert som lagene bygges opp.
- Fordeler:Eksepsjonelt høye hastigheter (over 100 til 150 kasser per minutt), noe som gjør dem til standard i-flaske- og hermetikkfabrikker med høyt volum.
- Ulemper:Stort fysisk fotavtrykk, krav om forhøyede mesaninplattformer for vedlikeholdstilgang og høyere startkapitalinvestering.
3. Konvensjonelle palleterere med lavt-nivå (lavt-innmating)
Palleteringsmaskiner på lavt-nivå godtar produkter på standard gulvnivå (rundt 3 fot høye). Produktene er gruppert i rader og lag i gulvhøyde, deretter løfter en mekanisk heise hele laget eller plateenheten oppover for å plassere den på toppen av den voksende pallelasten.
- Fordeler:Tilgjengelighet på gulv-nivå gir enkel operatørintervensjon, forenklet rutinevedlikehold og lavere strukturelle takhøydekrav.
- Ulemper:Lavere maksimale driftshastigheter sammenlignet med høy-innmatingsmodeller på grunn av den vertikale syklustiden som kreves for heisemekanismen.
4. Cobot palleteringssystemer
Samarbeidsroboter (cobots) er kompakte maskiner med lav-nyttelast designet for å jobbe sammen med menneskelige operatører uten tradisjonelle sikkerhetsgjerder (underlagt risikovurdering). Integrerte kraftsensorer oppdager utilsiktet kontakt og stopper bevegelsen umiddelbart.
- Fordeler:Rask oppsett, intuitivt dra-for å-programmere brukergrensesnitt, ekstremt kompakt fotavtrykk og enkel flytting mellom produksjonslinjer.
- Ulemper:Lavere hastighet (vanligvis under 12 til 15 plukk per minutt) og nyttelastbegrensninger (vanligvis under 20 til 25 kg).

Viktige fordeler ved å implementere automatisk palletering
1. Maksimert gjennomstrømning og linjeutgang
Manuell palletering er iboende underlagt menneskelig tretthet, hastighetssvingninger og pauser i skiftskifte. Automatiske palleteringssystemer opererer kontinuerlig med programmerte syklushastigheter, og sikrer at høyhastighets-oppstrøms produksjonslinjer aldri lider av flaskehalser i nedstrøms pakking.
2. Total eliminering av ergonomisk skaderisiko
Gjentatte løft, vridninger og plassering av tunge kofferter eller 25-kg poser utsetter arbeidere for kumulative muskel- og skjelettlidelser (MSD) og alvorlige belastningsskader. Automatisering av palleteringsprosessen overfører disse høyrisiko fysiske oppgavene til robust maskineri, noe som reduserer skadekrav på arbeidsplassen og senker forsikringskostnadene.
3. Overlegen belastningsstabilitet og redusert produkttap
Inkonsekvent manuell stabling fører til skjeve paller, overheng og knuste korrugerte bokser. Automatiserte palleteringsmaskiner plasserer hver gjenstand med millimeters nøyaktighet (ofte innenfor ±1,0 mm repeterbarhet). Perfekt lagoppretting produserer firkantede, strukturelt solide laster som maksimerer lasterom for lastebiler og forhindrer produktskade under transport.
4. Betydelige direkte arbeidskostnadsbesparelser
Ved å implementere en automatisk palleteringsmaskin kan fabrikker omfordele lagerarbeid til driftsoppgaver med høyere-verdi, som kvalitetskontroll, maskinvedlikehold eller logistikkplanlegging. I stedet for å kreve flere lastere per skift, kan en enkelt operatør overvåke flere automatiserte pakkelinjer samtidig.
5. Sømløs multi-SKU- og oppskriftstilpasning
Moderne emballasjeoperasjoner håndterer ulike produktformer, koffertstørrelser og pallekonfigurasjoner. Takket være intuitive menneskelige-maskingrensesnitt (HMI) og avanserte programmerbare logiske kontroller (PLC), kan operatører endre palleteringsoppskrifter med et knappetrykk, og redusere overgangstiden fra en halvtime til mindre enn to minutter.
Real-World Case Study: Resolving Beverage Plant Bottlenecks
For å forstå hvordan enautomatisk palleteringsmaskintransformerer daglig fabrikkdrift, tenk på det virkelige-eksemplet på et regionalt drikkevareemballasjeanlegg.
Innledende operasjonelle flaskehalser
Anlegget kjørte tre høyhastighets hermetikklinjer som ga ut over 1200 kasser i timen. Til tross for store investeringer i høyhastighets-flytende fyllere, opplevde nedstrømsoperasjoner alvorlige forsinkelser:
- Manuelle fartsgrenser:Manuelle stableteam slet med å matche utmatingshastigheter, og tvang oppstrøms fyllemaskiner til å kjøre med redusert kapasitet eller stoppe ofte.
- Høye skadefrekvenser:Hånd-stabling av drikkebrett på 15 kg forårsaket hyppige gjentatte belastningsskader, høyt fravær og økte arbeidskompensasjonskostnader.
- Lastustabilitet:Ujevn manuell stabling førte til at skuffen ble knust, noe som resulterte i at palle tippet inne i lastebiler og kunderetur.
Systemteknikk og implementering
Ingeniørteam overhalt fabrikkens slutt-av-linjepakkeområde ved å installere en dobbel-innmatingautomatisk palleteringsrobotcelle:
- Null-trykkoverføring:Installerte ZPA rullebaner for å mate innkommende drikkebrett jevnt uten kantdeformasjon.
- Heavy-Robotcelle med nyttelast:Integrert en 4--akset industrirobotarm med en nyttelastkapasitet på 180 kg. Armen var utstyrt med en spesialtilpasset vakuumsvamp EOAT som var i stand til å velge dobbel boks.
- Automatisert pallehåndtering:Integrert en automatisk palledispenser som matet tomme trepaller via drevne kjedetransportører direkte inn i cellen.
Målte operasjonelle resultater
Etter igangkjøring av systemet oppnådde anlegget klare operasjonelle forbedringer:
- Linjeutgang gjenopprettet:Oppstrøms fyllelinjer oppnådde 99,1 % driftseffektivitet, og eliminerte nedstrøms etterslep.
- Ergonomisk sikkerhet:Arbeidsskader på grunn av tunge løft falt til null innenfor palleteringssonen.
- Skrapreduksjon:Produktskaderaten falt fra 2,4 % til under 0,02 %.
- Rask kapitalgjenoppretting:Tatt i betraktning direkte arbeidsbesparelser, skrapreduksjon og lavere forsikringskrav, oppnådde anlegget full avkastning på investeringen (ROI) innen 14,2 måneder.

Økonomisk vurdering: Total Cost of Ownership (TCO) & ROI
Evaluering av enautomatisk palleteringsmaskinkrever at man ser utover den opprinnelige kjøpesummen for å vurdere Total Cost of Ownership (TCO).
- Palleteringsmaskineri, EOAT Gripper Assembly & Controller
- Transportører, sikkerhetsinnhegninger og låst skjerming
- Ingeniørdesign, frakt, installasjon og FAT-testing
- Elektriske verktøy og trykkluftforsyning
- Forebyggende vedlikehold (fett, belter, vakuumputer)
- Reservedelslager og justeringer av programvareoppskrifter
Formel for beregning av avkastning
De fleste produksjonsanlegg som driver flere-skiftplaner oppnår full kapitalgjenvinning innenfor12 til 24 måneder.
Trinn-for-implementeringsveiledning
Oppgradering av et anlegg til automatisk palletering krever en strukturert ingeniørtilnærming:
Fase 1: Gjennomstrømnings- og pakkerevisjon
- Mål maksimale kasseutmatingshastigheter i løpet av høye produksjonstimer.
- Registrer pakkedimensjoner, bruttovekter, overflateporøsitet og strukturell stivhet.
- Definer nødvendige størrelser på paller (f.eks. GMA 48x40 tommer, europall) og maksimale stabelhøyder.
Fase 2: Systemvalg og celledesign
- Velg mellom robotkonfigurasjoner, konvensjonelle konfigurasjoner på høyt-nivå eller lavt-nivå basert på plass- og hastighetsbehov.
- Velg passende EOAT (vakuumputer for bokser, mekaniske gafler for poser, side-klemmer for kasser).
- Design transportbåndoppsett med ZPA-buffersoner for å håndtere linjestøt.
Fase 3: Sikkerhetsvakt og integrasjon
- Design perimetergjerde, låste adgangsdører og lysgardiner som oppfyller OSHA/ISO-standarder.
- Integrer systemkontroller via Industrial Ethernet (PROFINET/EtherNet/IP) med oppstrømsmaskineri og nedstrøms strekkomslag.
Fase 4: Testing og igangkjøring
- Gjennomfør Factory Acceptance Testing (FAT) ved integratoranlegget ved å bruke faktiske produktprøver.
- Installer utstyr, kontroller nødstoppkretser og kalibrer sensorplassering.
- Lær anleggsoperatører og vedlikeholdsteknikere på HMI-kontroller, oppretting av oppskrifter og forebyggende vedlikeholdsplaner.
FAQ
1, Kan en automatisk palleteringsmaskin håndtere flere produktstørrelser samtidig?
Ja.Automatisk palleteringsrobots og moderne konvensjonelle palleteringsmaskiner kan lagre dusinvis av forhåndskonfigurerte-stablingsoppskrifter i PLS-minnet. Å bytte mellom ulike produktstørrelser eller lagmønstre krever bare et raskt valg på HMI-skjermen.
2, Hva skjer hvis en boks er skadet eller feiljustert før den går inn i palleteringsmaskinen?
Moderne automatiserte systemer inkluderer inline inspeksjonssensorer og synssystemer. Hvis det oppdages en knust boks eller åpen klaff, avleder systemet den defekte pakken fra hovedlinjen før den når palleteringscellen, og forhindrer -stopp.
3, Hvor mye plass kreves for en automatisk palleteringscelle?
Plassbehov avhenger av systemarkitektur. Kompakte cobot-celler krever så lite som 6 x 6 fot, mens industrielle robotceller vanligvis opptar 12 x 15 fot. Konvensjonelle palleteringsmaskiner på høyt-nivå krever større fotavtrykk, ofte over 20 x 30 fot sammen med høye takklaringer.
For å evaluere anlegget på flere-nivåer,kontakt vår teknisk ingeniørteam i dag. Gi anleggets arkitektoniske tegninger, gulv-til-gulvhøyder, konverteringslinjeutgangshastigheter og målpallettspesifikasjoner, så vil teamet vårt utarbeide en tilpasset 2D/3D CAD-layouttegning og en komplett teknisk gjennomførbarhetsanalyse skreddersydd for nettstedet ditt.