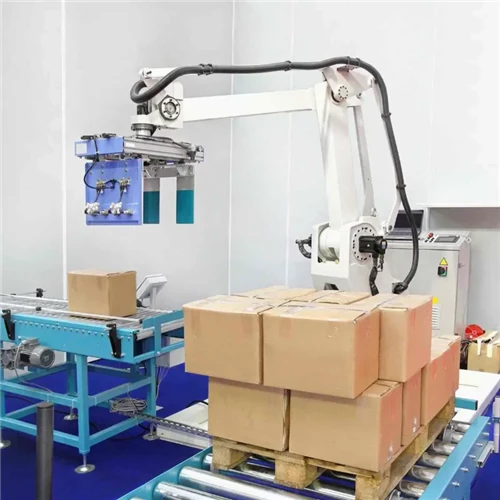
Å velge riktig End-of-Arm Tooling (EOAT) er den mest kritiske faktoren for å bestemme påliteligheten, hastigheten og den generelle suksessen til et robot- eller cobot-palletiseringssystem. Mens robotarmen gir rekkevidde og bevegelse, samhandler griperen direkte med produktet ditt. En dårlig samsvarende EOAT kan forårsake tapte kasser, skadet emballasje eller alvorlige flaskehalser.
Forstå de fire kjernene EOAT-teknologiene for palletering
Valg av riktig griper avhenger sterkt av produktgeometri, materialporøsitet, vekt og overflatestrukturell integritet.
1. Vakuumsvampgittersystemer (skumputer)
- Best brukt til:Standard bølgepappesker (RSC/HSC), krympe-emballerte skuffer og utstillingskartonger.
- Slik fungerer det:Bruker en tett skumpute støttet av interne tilbakeslagsventiler eller høy-vakuumblåsere.
- Viktige fordeler:Tåler mindre boksfeil og håndterer varierende pakkestørrelser uten mekanisk justering. Hvis en del av skumoverflaten strekker seg ut av pakken, stenges interne ventiler automatisk for å opprettholde full suging.
2. Mekanisk bunn-støttegaffelgripere
- Best brukt til:Tunge poser (korn, sement, harpiks), åpne plastkasser og uforseglede eller skjøre kartonger.
- Slik fungerer det:Tinder eller støttefingre i rustfritt stål glir under nyttelasten, og tar 100 % av produktvekten fra topp-overflatesuget.
- Viktige fordeler:Eliminerer risikoen for å rive papirposer eller løfte tape av uforseglede esker. Sikrer maksimal sikkerhet for tung last opp til 50 kg.
3. Side-klemmegripere (pneumatisk / servo)
- Best brukt til:Tunge stive bokser, trekasser og tett sammenpakkede produkter.
- Slik fungerer det:Påfører kontrollert sidetrykk for å klemme sidene av pakken sikkert.
- Viktige fordeler:Svært pålitelig for tunge ikke-porøse pakker der toppvakuumtilgang er begrenset.
4. Multifunksjonelle Combo Grippers
- Best brukt til:Helautomatiserte celler som krever lagstyring uten menneskelig innblanding.
- Slik fungerer det:Integrerer en primær griper (vakuum eller klemme) med sekundære pneumatiske sugekopper og mekaniske kroker.
- Viktige fordeler:Lar robotarmen plukke rå trepaller, plassere pappslip-ark/lagputer og stable kasser-alt ved hjelp av en enkelt EOAT-enhet.
Topp 7 EOAT-produsenter og -leverandører for robotpalletering (2026)
Når du kjøper EOAT-maskinvare, sikrer valget av etablerte verktøyprodusenter høy holdbarhet, lett tilgjengelige reservedeler og enkel integrasjon med cobots og industriarmer.
| Leverandør / Merkevare | Primær EOAT-spesialitet | Kompatible robotmerker | Fremragende fordel |
| Piab | Kenos® vakuumskumsystemer | UR, FANUC, ABB, Yaskawa, KUKA | Industri-standard modulære vakuumnett med høy energieffektivitet |
| Schmalz | FMG & FXP område vakuumgripere | Universal Robots, FANUC, Doosan | Integrerte ejektorer og rask vakuumoppbygging for raske syklustider |
| OnRobot | VGP20 elektriske vakuumgripere | Universal Robots, Doosan, TM | 100 % elektrisk (ingen ekstern luftkompressor kreves), plug-and-play for cobots |
| ROBOGIANT / UnityRobots | Nøkkelferdige kombinasjonsgripere og tilpasset EOAT | UnityRobots, UR, FANUC | Innebygde-slip-ark- og pallehåndteringskroker for kompakt celleintegrering |
| Robotiq | AirPick og PowerPick gripere | UR Ecosystem (UR+-sertifisert) | Ultra-lett aluminiumsdesign som maksimerer effektiv robotnyttelast |
| Gimatisk | Modulære mekaniske og pneumatiske klemmer | Alle store industrirobotmerker | Tilpassbar modulinnramming for kraftig-håndtering av industrivesker/kasser |
| Zimmer Group | Kraftige-servo- og pneumatiske gripere | KUKA, ABB, FANUC | Ekstrem lang levetid og høye gripekrefter for tung industriell belastning |
Nøkkeltekniske kriterier: Hvordan vurdere dine EOAT-behov
Før du utsteder en kjøpsordre (PO) for et EOAT-system, evaluer søknaden din mot disse tekniske parameterne:
NETTO ROBOT NYTTELAST BEREGNINGSMODEL
- Verktøyvekt vs. robot nyttelast:Vekten til EOAT trekker direkte fra nyttelastkapasiteten til robotarmen din. Hvis du for eksempel bruker en 7 kg griper på en 20 kg cobot, etterlater du bare 13 kg brukbar kapasitet for produktet ditt.
- Krav til lufttilførsel (pneumatisk vs. elektrisk):Vakuumgeneratorer med høy-strøm krever jevn trykkluft (6–8 bar). Hvis anleggets trykkluft er begrenset, velg elektriske vakuumgeneratorer eller servo-drevne mekaniske klemmer.
- Overflateporøsitet og tapekvalitet:Resirkulerte korrugerte bokser lekker ofte luft gjennom porøse fiber. Sørg for at vakuumsystemer bruker venturipumper med stort-volum eller dedikerte vakuumblåsere for å kompensere for lekkasje.
- Byttefleksibilitet:Hvis linjen din håndterer 10+ forskjellige SKUer daglig, velg en EOAT med hurtig-mekaniske grensesnitt (f.eks. manuelle/automatiske verktøyskiftere) eller programmerbar servojustering.
Vanlige EOAT-feil å unngå
- Over-utvikling av verktøyet:Ved å legge til unødvendige mekaniske funksjoner øker verktøyets vekt og reduserer den effektive nyttelasten til robotarmen.
- Ignorerer skumputeslitasje:Vakuumskumputer er forbruksartikler. Sørg for at vedlikeholdsteamet ditt har nye skumstrimler på lager og kontrollerer for slitasje månedlig for å forhindre at esker faller ned.
- Forsømmelse av håndleddets massesenter:Forlengelse av lengden eller forskyvningen av EOAT øker rotasjonsmomentet på robotens håndleddsledd, noe som kan utløse nødstopp under rask akselerasjon.
For å evaluere anlegget på flere-nivåer,kontakt vårteknisk ingeniørteam i dag. Gi anleggets arkitektoniske tegninger, gulv-til-gulvhøyder, konverteringslinjeutgangshastigheter og målpallettspesifikasjoner, og teamet vårt vil utarbeide en tilpasset 2D/3D CAD-layouttegning og en komplett teknisk gjennomførbarhetsanalyse skreddersydd for nettstedet ditt.