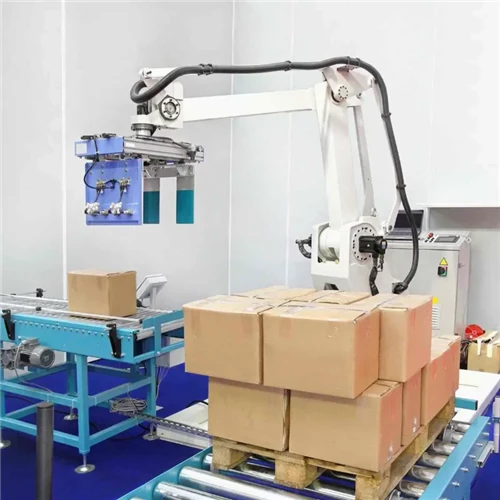
Et økende antall produksjonsanlegg, pakkelinjer og logistikksentre henvender seg til samarbeidsroboter (cobots) for å automatisere palleteringsoperasjonene deres. I motsetning til tradisjonelle industriroboter som krever omfattende sikkerhetsinnkapslinger, store fysiske fotavtrykk og kompleks programmering,cobot palletizers tilbyr et fleksibelt, kompakt og menneskevennlig-alternativ. De gjør det mulig for bedrifter å overvinne mangel på arbeidskraft, eliminere gjentatte belastningsskader og skalere produksjonseffektivitet uten å overhale eksisterende anleggsoppsett.
Utviklingen av slutten-av-linjepalletering: Fra industrielle våpen til koboter
I flere tiår var slutt-av-emballasje i stor grad avhengig av enten manuelt arbeid eller tunge industrielle leddroboter. Mens tradisjonelle roboter leverer høye hastigheter og stor nyttelastkapasitet, har de betydelige bytte-avveininger: enorme krav til gulvplass, stive sikkerhetsgjerder, høye installasjonskostnader på forhånd og dedikerte automatiseringstekniske behov.
Cobot-palletiserere bygger bro mellom menneskelig arbeidskraft og tradisjonell automatisering. Bygget med integrerte kraftsensorer, kraft- og kraftbegrensningsteknologi (PFL) og intuitive brukergrensesnitt, kan samarbeidende roboter operere sammen med menneskelig personell uten sikkerhetsbur (underlagt risikovurdering). Dette paradigmeskiftet gjør automatisert palletering tilgjengelig ikke bare for store-operasjoner, men også for små-og-mellomstore-bedrifter (SMB).
Høy arbeidsrisiko / flaskehalser
Høy hastighet / stort fotavtrykk
Fleksibel / Plass-Besparende / Trygg
Core How-It-Works Mechanics of Cobot Palletizing
En nøkkelferdigcobot palleteringssystemopererer gjennom en synkronisert arbeidsflyt som balanserer mekanisk presisjon med enkel programvare:
1. Innmating og signalutløsning
Produkter flyttes fra oppstrøms kasseforseglinger eller stroppeutstyr til en spesialisert innmatingstransportør. Fotoelektriske sensorer oppdager den ankommende boksen, posen eller brettet, og signaliserer cobot-systemet at en nyttelast er klar for henting.
2. Mønstergenerering og stiplanlegging
Modernecobot palletizers funksjonen dra-og-slipp mønstergenereringsprogramvare. Operatører legger inn boksdimensjoner, pallstørrelser og lagsammenlåsingsmønstre via en berøringsskjerm-HMI. Kontrolleren beregner automatisk optimale-kollisjonsfrie baner og nyttelastorientering.
3. EOAT Gripper Anskaffelse
Avhengig av produkttype, fester cobotens End-of-Arm Tooling (EOAT)-som en vakuumsvamppute, mekanisk klemme eller magnetisk griper- forsiktig pakken. Avanserte systemer bruker dobbel-- eller multi-gripere for å øke den totale gjennomstrømningen.
4. Løft kolonneforlengelse og lagplassering
Fordi cobot-armer vanligvis har en rekkevidde mellom 1,3 til 1,8 meter, utvider integrerte teleskopiske vertikale løftesøyler systemets vertikale rekkevidde, slik at coboten kan stable paller opp til 2,2 til 2,4 meter høye.
5. Full pallutladning og kontinuerlig drift
Doble-pallcelleoppsett lar coboten sømløst bytte til en tom tilstøtende pall når den første stabelen er fullført. Operatører fjerner den ferdige lasten uten å stoppe coboten, og opprettholder uavbrutt oppetid.
Viktige driftsfordeler: Hvorfor fasiliteter velger Cobot-palletiserere
1. Fotavtrykksoptimalisering og fjerning av sikkerhetsgjerder
Gulvplass i moderne fasiliteter krever en premium pris. Tradisjonelle industrielle palleteringsceller krever 15 til 30 kvadratmeter på grunn av sikkerhetsgjerder og lysgardiner. Cobot-celler kan operere innenfor et fotavtrykk så lite som 4 til 6 kvadratmeter, og passer direkte inn i eksisterende emballasjelinjer.
2. Rask distribusjon og ingen-kodeprogrammering
Utplassering av en tradisjonell industrirobot tar ofte uker med spesialisert programmering og elektrisk integrasjon. Cobot-systemer har intuitive, visuelle, blokk-baserte grensesnitt. Produksjonsarbeidere kan lage nye palleteringsoppskrifter på under ti minutter uten å skrive en eneste kodelinje.
3. Total eliminering av ergonomiske belastninger
Manuell palletering krever at arbeidere løfter tusenvis av kilo per skift, noe som fører til alvorlige muskel- og skjelettlidelser (MSD), fravær og høye krav om arbeidskompensasjon. Cobots håndterer de tunge løftene kontinuerlig, slik at operatører kan gå over til tilsynsroller.
4. Lave totale eierkostnader (TCO) og rask avkastning
Fordi coboter eliminerer kostbar sikkerhetsinfrastruktur, kompleks sivilingeniør og spesialiserte programmeringsgebyrer, er initiale kapitalutgifter (CAPEX) betydelig lavere. De fleste planter oppnår full investeringsgjenvinning innen 10 til 18 måneder.
De 5 beste Cobot-palletørene i 2026
Ved evalueringcobot palletizere,anleggsingeniører vurderer nyttelast, rekkevidde, hastighet, programvareøkosystem og celletilpasning. Nedenfor er de fem beste cobot-palleteringsløsningene som leder bransjen i 2026.
1. Universal Robots UR20 / UR30 palleteringsløsning
Universal Robots (UR) er fortsatt en hjørnestein i kollaborativ automatisering. UR20- og UR30-modellene har lang rekkevidde (1750 mm) og tung nyttelastkapasitet (opptil 30 kg), slik at de kan velge flere tunge korrugerte kasser eller hele lag samtidig. Integrert med UR+ økosystemprogramvare og teleskopiske søyler, oppnår UR-baserte celler stablingshøyder på opptil 2,2 meter med hastigheter på opptil 13-15 plukk per minutt.
2. FANUC CRX-25iA palletizer
FANUC bringer industriell-pålitelighet til cobot-markedet med sin CRX-25iA. Med en nyttelastkapasitet på 25 kg og en rekkevidde på 1889 mm, er CRX-serien kjent for IP67 miljøbeskyttelse og lave vedlikeholdskrav. Den integreres sømløst med FANUCs iRVision-systemer for automatisk boksjusteringsinspeksjon og har en nettbrett-TP for intuitiv dra-oppretting av oppskrifter.
3. UnityRobots integrert Cobot palleteringscelle
UnityRobots leverer fullstendig integrerte, plug-and-play cobot-palleteringsløsninger utviklet spesielt for rask distribusjon i FMCG, mat og drikke og industrielle produksjonsmiljøer. Ved å kombinere tunge-cobotarmer for nyttelast med intelligente vakuumgripere, motoriserte vertikale søyler og kompakte doble-stasjonsbaser, gjør UnityRobots det mulig for fabrikker å automatisere slutt-av-emballasje med minimalt fotavtrykk og ingen programmeringsopplevelse. Programvaren deres har innebygd -i 3D-mønstergenerering, slik at operatører kan konfigurere nye SKU-mønstre på under fem minutter.
4. Doosan H2017 / H2515 Palleteringsserie
Doosans H--serie-koboter er høy-samarbeidsarmer med en kapasitet på opptil 25 kg og innebygde-momentsensorer på alle seks leddene. Denne nøyaktige dreiemomentfølelsen gir eksepsjonell sikkerhetsfølsomhet og jevn banekontroll når du håndterer tunge, vanskelige laster som ustroppede poser eller skjøre væskebeholdere.
5. ABB GoFa CRB 15000 palleteringsløsning
ABBs GoFa CRB 15000-serie kombinerer samarbeidssikkerhet med industri-ledende verktøyhastigheter på opptil 2,2 meter per sekund. Utstyrt med ABBs Wizard Easy Programming og FlexPendant HMI, er GoFa palletizere designet for raske linjeskift, noe som gjør dem til et ideelt valg for høy-miks, lav-volumkontraktpakke.
Sammenlignende evaluering: Tekniske spesifikasjoner
| Cobot palleteringsmodell | Maks nyttelast | Nå Radius | Topp verktøyhastighet | Primære applikasjonsstyrker |
| Universal Robots UR20 / UR30 | 20 kg – 30 kg | 1.750 mm | Opptil 13–15 plukk/min | Omfattende programvareøkosystem og dual-case-valg |
| FANUC CRX-25iA | 25 kg | 1.889 mm | Opptil 12–14 plukk/min | IP67 industriell holdbarhet og visjonsintegrasjon |
| UnityRobots nøkkelferdige celle | 20 kg – 25 kg | 1700 mm – 1900 mm | Opptil 13–16 plukk/min | Plug-and-play-installasjon og dobbel-stasjonskontinuitet |
| Doosan H2515 | 25 kg | 1.500 mm | Opptil 10–12 plukk/min | Høy-presisjonsføling av leddmoment for ømfintlige gjenstander |
| ABB GoFa CRB 15000 | 10 kg – 12 kg | 1.520 mm | Opptil 14–18 plukk/min | Raske syklustider for lett-til-middels kassebelastning |
Slutt-av-utvalgsstrategier for armverktøy (EOAT).
Suksessen til encobot palletizeravhenger i stor grad av å velge riktig End-of-Arm Tooling (EOAT) for målproduktet:
- Vakuumskum / sugegripere:Ideell for standard bølgepappesker, forseglede kasser og krympe-emballerte skuffer. Skumputer tilpasser seg ujevne pappoverflater for å sikre sterk oppbevaring av vakuumforseglingen.
- Mekanisk klemme / gaffelgripere:Nødvendig for tunge poser (korn, sement, kjemikalier), åpne plastkasser eller ustroppede bunter der vakuumsuging er ineffektivt.
- Kombinasjons-/slip-arkgripere:Multi-funksjonelle verktøy utstyrt med innebygde- pneumatiske sugekopper designet for å plukke papplagsark eller trepaller, noe som muliggjør helautomatisk pallbygging uten sekundær maskinvare.
Økonomisk evaluering: TCO & ROI-beregning
Anleggsledere må evaluere både forhåndsinvesteringer (CAPEX) og gjentakende operasjonelle besparelser (OPEX) når de budsjetterer for cobot-automatisering.
- Cobotarm, vertikal løftesøyle og EOAT-montering
- Kompakt bunnramme, innmatingstransportør og HMI-kontroller
- Frakt, installasjon og førstegangs idriftsettelse
- Elektrisk kraft og trykkluftskostnader
- Rutinemessig forebyggende vedlikehold (leddpakninger, vakuumputer)
Formel for beregning av avkastning og tilbakebetaling
Den økonomiske tilbakebetalingsperioden for et cobot palleteringssystem kan beregnes ved hjelp av følgende modell:
Gitt typiske bemanningskostnader for flere-skift, kompenserer de fleste fasiliteter for de opprinnelige utgiftene10 til 18 måneder.
Trinn-for-veikart for implementering
Fase1: Driftsrevisjon og nyttelastspesifikasjon
Fase 2: Risikovurdering og celledesign
Fase 3: Oppsett av programvare og oppretting av mønsteroppskrifter
Fase 4: Validering og opplæring av ansatte
FAQ
1, krever cobot palletizere sikkerhetsgjerder?
Cobot-palletiserere er designet for å fungere uten tradisjonelle perimetergjerder under ISO 10218/TS 15066 retningslinjer. Det kreves imidlertid en nettstedsspesifikk risikovurdering. Hvis tung eller skarp nyttelast håndteres med maksimal verktøyhastighet, kan tilleggssikkerhetsanordninger som områdelaserskannere eller lysgardiner legges til for å bremse driften når mennesker nærmer seg.
2, Kan en cobot stable paller like høyt som tradisjonelle industrimaskiner?
Ja. Ved å legge til en integrert elektrisk vertikal løftesøyle (teleskopisk søyle) til kobotbasen, utvides arbeidshøyden til systemet, slik at koboter kan bygge full-paller opp til 2,2 til 2,4 meter høye.
3, Hva skjer hvis en boks kommer feiljustert på transportøren?
Cobot-palleteringsceller bruker mekaniske-sideføringer, optiske sensorer eller rimelige 2D-synssensorer på innmatingslinjen for å justere innkommende pakker før henting, og sikre konsistent stablingsjustering.
Future-Proofing End-of-Line Packaging
Samarbeidende robotpalletiserererepresentere et transformativt fremskritt i slutten-av-emballasjeautomatisering. Ved å tilby rask distribusjon, kompakte fotavtrykk, intuitive grensesnitt og rask ROI, lar cobots produksjons- og logistikkbedrifter overvinne arbeidsutfordringer, beskytte ansattes helse og skalere produksjonskapasitet jevnt. Evaluering av nyttelastkrav, celleoppsett og EOAT-design sikrer en pålitelig, fremtidssikker-automatiseringsinvestering.
For å evaluere anlegget på flere-nivåer,kontakt vårteknisk ingeniørteam i dag. Gi anleggets arkitektoniske tegninger, gulv-til-gulvhøyder, konverteringslinjeutgangshastigheter og målpallettspesifikasjoner, så vil teamet vårt utarbeide en tilpasset 2D/3D CAD-layouttegning og en komplett teknisk gjennomførbarhetsanalyse skreddersydd for nettstedet ditt.