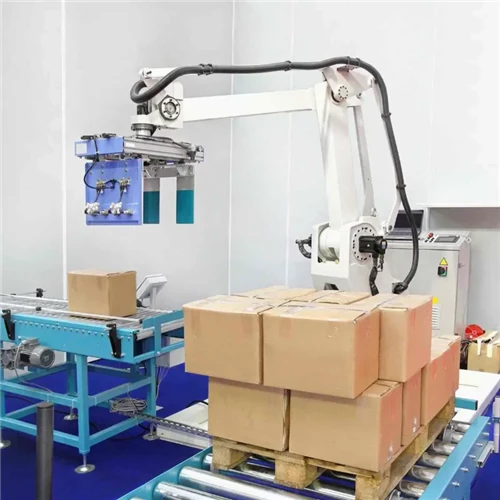
Fleksibilitet i layoutdesign gjør at moderne pakkeoperasjoner kan installere høy-gjennomstrømningpalleteringsrobotsystemerinne i kompakte,-flernivåer eller uregelmessig formede fabrikkfotavtrykk uten å slå ned vegger eller gjennomgå kostbar sivil rekonstruksjon. Ved å kombinere modulære leddarmer, tunge-transportbiler og integrerte vertikalløftere, kan boksanlegg automatisere nedstrøms-av-linjestabling selv når den primære palleteringscellen er isolert fra lageret eller i nærheten av utendørs oppstillingsgårder.
Kjernelayoutkonfigurasjoner for plass-begrensede boksplanter
| Layoutkonfigurasjon | Kjerneutstyrskomponenter | Primær Footprint Advantage | Ideell planteapplikasjon |
| Inline Compact Cell | Leddet arm, integrerte sikkerhetsskannere, dokker med doble paller | Passer innenfor 3,5m x 3,5m fotavtrykk | Små planter med direkte-synslinje- til lager |
| Kryss-veggoverføringslinjen | Stablearm, motor-drevet skyttelbil, værbestandig vegg-luke | Isolerer innendørs produksjon fra utendørs lasting | Planter med utendørs pallelagring eller støvete miljøer |
| Vertikal heiskobling | Lavt-palletiser, hydraulisk løfter, låste sikkerhetsporter | Utnytter vertikalt luftrom i stedet for gulvareal | Fler-fabrikker eller lastebrygger i mesanin |
| Distribuert multi-linjehub | Transportbåndnettverk, sentralisert-høyhastighetsarm, multi-dokkingstasjon | Konsoliderer utdata fra flere konverteringslinjer til én celle | Innretninger med høyt-volum med smale adkomstganger |
Overvinne stramme planløsninger: Arkitektoniske utfordringer i slutten-av-linjeemballasje
Korrugerte bokskonverteringslinjer-som Flexo Folder Gluers (FFGs) og Rotary Die Cutters (RDCs)-genererer ferdige bunter ved høye lineære hastigheter. Tradisjonelt krevde nedstrøms automasjon ekspansive betongputer for å romme massive mekaniske portaler, lange gravitasjonsruller og brede sikkerhetsgjerder. For eldre boksanlegg bygget for flere tiår siden, er gulvplass fortsatt den største flaskehalsen for å modernisere driften.
Anleggsledere møter rutinemessig tre strukturelle veisperringer når de evaluerer automatisering:
- Ufleksible søyleoppsett:Støttesøyler plassert med korte intervaller forhindrer rett-linjetransport til lageret.
- Klemte transittkorridorer:Gaffeltrucker kan ikke manøvrere trygt i nærheten av utmatingen til høyhastighetskonverteringsmaskineri på grunn av trange kjøreganger.
- Ubrukelig utendørs eiendom:Sekundær oppstillingsplass finnes utenfor de fysiske fabrikkveggene, men ekstreme vær- og temperatursvingninger gjør det risikabelt å plassere sensitiv elektronikk utendørs.
Utplassering av en modulærindustriell palleteringsrobot løser disse romlige begrensningene ved å separere buntens-mottaksfase fra den endelige pallen-utladningsfasen. I stedet for å tvinge en stiv, lineær flyt fra mappelim til gaffeltruck, lar moderne leddede robotceller ingeniørteam omdirigere korrugerte bunter rundt strukturelle søyler, gjennom smale veggåpninger eller opp til forhøyede mesaniner.
Praktisk applikasjonsstudie: Ettermontering av et chilensk boksanlegg under strenge layoutbegrensninger
For å forstå hvordan fleksible materialhåndteringskomponenter løser gulv-plassbegrensninger, bør du vurdere en installasjon utviklet for en middels- leverandør av bølgepappemballasje i Santiago, Chile.
Den operative flaskehalsen
Kunden drev en høyhastighets-flexo-konverteringslinje inne i et urbant anlegg med strenge strukturelle grenser. Konverteringsmaskinen deres produserte opptil 10 000 bølgepappesker i timen. Den fysiske avstanden mellom mappelimutløpet og fabrikkens strukturelle grensevegg var imidlertid nøyaktig 4,2 meter. Bak denne ytterveggen lå en åpen-, overbygd lastegård som brukes til å sette opp ferdige laster på lastebiler.
Tradisjonelle-leverandører av-linjemaskiner siterte layoutforslag som krever en minimumsklaring på 8 meter, noe som ville ha tvunget kunden til å rive strukturelle støttepilarer eller krympe primærkassen-og lage linjelengden. Anlegget var avhengig av at seks arbeidere per skift manuelt løftet og stablet tunge bølgepappbunter. Dettemanuell vs robot palleteringdynamic skapte alvorlige produksjonsforsinkelser, høy arbeidertretthet i høysommermånedene, og hyppige buntfall som ødela ytre linerboards.
Ingeniørløsningen
I stedet for å endre bygningens infrastruktur, ble et integrert system konstruert med tre kjernekomponenter:
- En leddarm med høy-tetthet:En kompakt 4-aksetpalleterende robotarmmed en rekkevidde på 3,1-meter ble forankret innenfor 4,2-meter innendørssone. En multi-sone vakuumsugegriper ble montert for å håndtere både enkle bølgede bunter og fulle topplokk.
- Automated Cross-Wall Shuttle Car:En motor-drevet overføringsvogn som kjørte på innebygde gulvskinner ble plassert rett under robotens palleteringssone.
- Pneumatisk vegg-Lukelås:En kraftig-, isolert værdør ble skåret inn i industriveggen, koblet direkte til hovedsystemet for programmerbar logikkkontroller (PLC).
Systemutførelse og operasjonell flyt
Under den redesignede arbeidsflyten går innkommende bølgepappbunter fra konverteringslinjen direkte inn i den kompakte innendørscellen. Dekasse palletizerarm plukker innkommende bunter og bygger strukturerte, sammenlåste pallelaster på toppen av den ventende skyttelbilen inne i innendørssonen.
Når en last når sin fulle stabelhøyde, utfører systemet en automatisert sekvens:
- Hoved-PLS-en verifiserer at det utendørs iscenesettelsessporet er klart ved hjelp av fotoelektriske optiske sensorer.
- Den pneumatiske vegg-lukedøren løftes vertikalt.
- Den kraftige-motoriserte skyttelbilen kjører horisontalt langs gulvbanen, og flytter den ferdige 1200 kg-pallen ut gjennom veggluken og inn på gårdsplassen utendørs.
- Utendørs gaffeltruckføreren henter pallelasten direkte fra skyttelskinnene uten å gå inn i produksjonsgulvet innendørs.
- Skyttelbilen går tilbake inn, værdøren lukkes, og syklusen gjentas uten å avbryte konverteringslinjen.
Målte økonomiske og operasjonelle resultater
Ved å implementere denne plasstilpassede ingeniørdesignen, oppnådde Santiago-anlegget umiddelbare driftsforbedringer:
- Null etasje-Utvidelseskostnader for plass:Fabrikken unngikk anslagsvis 180 000 USD i strukturelle utvidelseskostnader.
- Omfordeling av arbeidskraft:Seks manuelle stablere ble omskolert til maskinoperatører og kvalitetskontrollteknikere på tvers av andre anleggsseksjoner.
- Gjennomstrømningsøkning:Ytelsen økte med 32 % fordi konverteringslinjen ikke lenger gikk med reduserte hastigheter for å imøtekomme manuelle løftegrenser.
- Rask kapitalgjenoppretting:Med tanke på totale utstyrsanskaffelser, frakt og igangkjøringskostnader, ble den beregnede tilbakebetalingsperioden oppnådd på under 14 måneder.
Nøkkelutstyrskomponenter for tilpasning til komplekse fotavtrykk
For å oppnå layoutfleksibilitet kreves det å kombinere spesialiserte-end-maskinvaremoduler. I stedet for å behandle cellen som et statisk stykke maskineri, behandler emballasjeingeniører disse komponentene som byggesteiner.
Heavy-Shuttle Transfer Cars (Flatbed Rail Transporters)
Skyttelbiler fungerer som den horisontale broen mellom isolerte fabrikksoner. Disse motoriserte plattformene er montert på stålskinner med lav-profil, innstøpt i flukt med betonggulvet, og flytter lastede paller langs spesifiserte stier.
- Lineære reiseavstander:Fra 3 meter til over 50 meter over fabrikkgulv.
- Drivsystemer:Variable Frequency Drive (VFD) elektriske motorer kombinert med tannstang-og-drev eller tunge-kjededrev for jevn akselerasjon og retardasjon, og forhindrer stabelkollaps.
- Sikkerhetsintegrering:Integrerte 2D-laserstøtfangere stopper automatisk bevegelsen hvis en arbeider, lastebil eller rusk kommer inn i skinnegangen.
Vertikale heissystemer og hydrauliske heiser
Når horisontal gulvplass er oppbrukt, gir vertikal plass et effektivt alternativ. Integrerte vertikalløftere transporterer individuelle bunter eller komplette bygde laster mellom forhøyede gulvnivåer.
- Overføringer fra nedre-til-øvre etasje:Transporter ferdige bølgepapp bygget på et bakkenivå-opp til en sekundær etasje eller forhøyet lastebrygge.
- Overhead transportkorridorer:Hev ferdige bunter 4 meter over fabrikkgulvet, transporter dem over hovedgangene og slipp dem direkte inn i en fjernkontrollkasse palletizerarbeidsstasjon.
Modulære Shuttle-innmatingstransportører
For å mate korrugerte bunter inn i trange rom, kan modulære null-trykkakkumuleringstransportører svinge 90-graders eller 180-graders hjørner i ekstremt trange radier.
- Høyre-PopUp-overføringer-vinkel:Bruk pneumatiske belter eller kjedeløftere for å omdirigere bunttrafikken uten å trenge lange, sveipende buede transportører.
- Skråttliggende lamelltransportører:Hev innkommende bunter gradvis over annet produksjonsutstyr for å maksimere bruken av gulvplass.
Finansielle beregninger: Evaluering av avkastning og innkjøpsfaktorer
Å velge slutt-av-linjeutstyr krever en analyse av kapitalutgifter mot langsiktige-driftsbesparelser. Innkjøp av maskiner direkte fra en utenlandsk leverandør som en palleteringsrobot Kinaprodusenten tilbyr betydelige startkapitalfordeler, forutsatt at anleggsledere evaluerer de totale-livssykluskostnadene.
Fordeling av totale eierkostnader (TCO).
En omfattende kapitalvurdering går utover den opprinnelige prisen på maskineri. Anleggsingeniører bør balansere maskinvarekostnader mot installasjon, vedlikehold og brukskrav.
- Robotarm og EOAT-gripeenhet
- Transportbiler, skinner og vertikale heiser
- Sikkerhetsgjerder, lysgardiner og låser
- Frakt, importavgifter og tekniske designgebyrer
- Strøm- og trykkluftforbruk
- Forebyggende vedlikehold (fett, belter, sensorer)
- Operatøropplæring og reservedelslager
- Førstegangskjøp av utstyr:Sammenligning av utenlandske produksjonskostnader med innenlandske alternativer avslører ofte en besparelse på 30 % til 50 % på strukturelle mekaniske komponenter, skyttelskinner og transportbånd.
- Tekniske avgifter for tilpasset layout:Ta hensyn til tilpassede CAD-layoutdesign og PLS-programmeringsjusteringer som er nødvendige for å håndtere ikke-standard skyttelbevegelser eller vegg-luketidspunkt.
- Forbruksforbruk:Elektriske servo-drevne armer bruker drastisk mindre energi enn pneumatiske-tunge konvensjonelle maskiner, noe som senker månedlige strømregninger.
Sammenligning av kapitalutgifter
Tabellen nedenfor skisserer omtrentlige kostnadsområder og beregninger for automatisering av en enkelt høyhastighets-korrugert konverteringslinje basert på konfigurasjonskompleksiteten.
| Systemparameter | Grunnleggende frittstående celle | Modular Shuttle-Linked Cell | Multi-Integrert system |
| Typisk utstyrskapitalområde | $45 000 – $70 000 USD | $75 000 – $120 000 USD | $130 000 – $195 000 USD |
| Gjennomsnittlig installasjonsfotavtrykk | 16 m² | 25 m² (delte soner) | 35 m² (flere-nivåer) |
| Fotavtrykkmodifikasjonskostnader | Lav | Veldig lav (bruker eksisterende plass) | Moderat (gulvgjennomføringer) |
| Estimert tilbakebetalingstid | 8 – 12 måneder | 11 – 16 måneder | 14 – 22 måneder |
| Gjennomstrømningskapasitet | Opptil 12 bunter/min | Opptil 18 bunter/min | Opptil 22 bunter/min |
Når du ber om enpalleteringsrobot prisestimat fra utstyrsleverandører, må anleggsledere sørge for at tilbud inkluderer alle sekundære komponenter-som sikkerhetslysgardiner, gulvankre for skyttelskinne, End-of-Arm Tooling (EOAT) og eksterne PLS-kommunikasjonsmoduler.
Mekanisk gripedesign for variable korrugerte bunter
Håndtering av bølgepapirbunter krever skreddersydd End-of-Arm Tooling (EOAT). I motsetning til stive plastkasser eller stive trebokser, har korrugerte plater, utstansede-emner og brettede kartonger variable overflater, luftgjennomtrengelighet og løs stropper.
Vakuum Sponge Matrix Grippers
Vakuum-baserte EOAT-konfigurasjoner bruker høy-strøm, lav-vakuumpumper sammen med myke skumsvampputer i stedet for tradisjonelle gummisugekopper.
- Overflatetilpasning:Skummet tilpasser seg over ujevne overflater, åpne toppklaffer og buntebåndskanaler uten å miste forseglingsintegriteten.
- Porøsitetskompensasjon:Vakuumblåsere med høyt-volum overvinner høy papirporøsitet i lav-GSM-resirkulert bølgepapp.
Mekanisk bunn-støttegafler
For bunter som ikke er fastspent eller tunge-kuttede ark som er utsatt for å skli, glir mekaniske bunn-støttefingrene under den bølgede lasten før de løftes.
- Null overflateskade:Eliminerer rivemerker fra topp-liner forårsaket av intenst vakuumtrykk på tynne rifler (som E-flute eller F-flute mikro-bølgepapp).
- Høy nyttelastsikkerhet:Gir pålitelig fysisk støtte under raske,-svingninger av robotarm med høy akselerasjon over brede reiseradiuser.
Trinn-for-Trinnvis teknisk veiledning: utforme rommet ditt-tilpasset oppsett
Hvis fabrikken din opererer innenfor trange fysiske rammer, følg denne -for-trinns layout-arbeidsflyten for å evaluere gjennomførbarheten før du ber om utstyrsforslag.
Trinn 1: Etabler nøyaktige arkitektoniske parametere
Kartlegg de fysiske grensene for nedstrømsområdet ditt ved hjelp av 3D-laserskannere eller verktøy for avstandsmåling med høy-nøyaktighet:
- Mål nøyaktige klaringshøyder under overliggende vannrør, elektriske skuffer og takstoler.
- Finn alle strukturelle betongsøyler innen 15 meter fra utmatingen av konverteringslinjen.
- Merk primære lastebiltransportkorridorer og sørg for en klaring på minimum 2,5 meter for gaffeltrucktrafikk.
Trinn 2: Beregn topplinjehastigheter og nyttelastgrenser
Bestem den maksimale mekaniske ytelsen til oppstrømskonverteringsmaskineriet:
- Beregn toppproduksjonshastigheter for bunter (f.eks. 20 bunter per minutt).
- Beregn maksimal buntvekt og maksimal målstabelhøyde (inkludert pallehøyde).
- Velg enpalleterende robotarmermodell med nyttelast som dekker både den tyngste buntvekten og totalvekten til EOAT-gripeenheten til sammen.
Trinn 3: Bestem horisontale og vertikale transittruter
Identifiser underutnyttede fabrikkområder som kan tjene som sekundære iscenesettelser eller transittsoner:
- Vurder yttervegger der en motorisert skyttelbil kan transportere ferdige paller utendørs eller inn i en tilstøtende bukt.
- Sjekk om vertikal plass over hodet tillater en forhøyet bunttransportørbro.
- Vurder om en automatisert heis kan overføre ferdige stabler til et sekundært etasjenivå eller lastebrygge.
Trinn 4: Konfigurer sikkerhetsgrenser og sensorlåser
Plassbesparende-automatisering krever tett integrering av sikkerhetsenheter for å overholde internasjonale industrielle sikkerhetskoder (ISO 10218-2 / ANSI/RIA R15.06):
- Bytt ut det fysiske perimetergjerdet med doble-sonesikkerhetslaserskannere der fottrafikken er lett.
- Installer sikkerhetslysgardiner med innebygde-dempingsfunksjoner ved utløpsporter for paller for å tillate automatisert skytteltransport samtidig som mennesker stopper inn.
- Integrer nødstopplåser på maskinvare-nivå mellom hovedkonverteringslinjen, den sentrale PLS-en, skyttelbildrifter og automatiske dører.
FAQ
1, Kan et palleteringsrobotsystem fungere effektivt i uoppvarmede eller utendørs miljøer?
Ja. Mens den leddede armen og de delikate PLS-kontrollskapene skal forbli inne i et temperatur-kontrollert eller dekket miljø, kan utslippsoppstillingsområdet ligge utendørs. Ved å bruke motoriserte skyttelbiler som kjører gjennom pneumatiske værdører, kan pallestabelen flyttes utendørs til overbygde lasteplasser umiddelbart etter ferdigstillelse.
2, Hvilket vedlikehold kreves for skytteloverføringsspor innebygd i fabrikkgulv?
Skyttelbaner krever enkelt, rutinemessig vedlikehold: holde skinnesporene rene for bølgestøv, papirrester og stropping av rusk ved hjelp av trykkluft eller industriell støvsuging. Drivkjeder og tannstang-og-drev bør inspiseres og smøres månedlig.
3, Hvordan justerer systemene seg når boksens dimensjoner endres ofte?
Moderne systemer bruker smart oppskrift-administrasjonsprogramvare i HMI (Human-Machine Interface). Ved endring av produksjonskjøring på flexo mappelimeren, velger operatøren de nye boksdimensjonene og lagmønsteret fra en berøringsskjermmeny. Kontrollsystemet beregner automatisk reviderte plukkeposisjoner, skyttelindekseringsstopp og stabelhøydegrenser på sekunder uten manuelle verktøyjusteringer.
For å evaluere anleggets layoutalternativer, kontakt ingeniørteamet vårt i dag med anleggsdimensjoner, konvertering av linjespesifikasjoner og målgjennomstrømningshastigheter. Vårt tekniske team vil generere en tilpasset 2D/3D CAD-layouttegning og en komplett teknisk gjennomførbarhetsrapport for ditt anlegg.