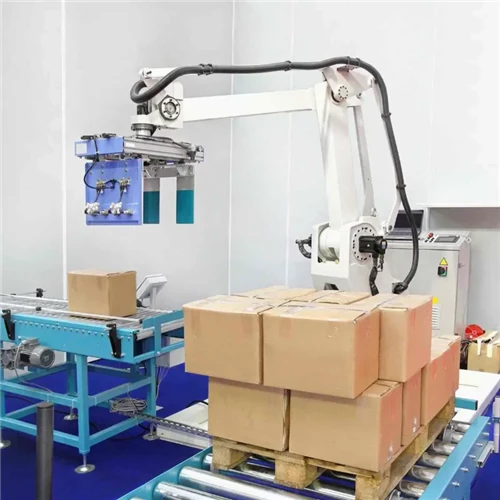
A kasse palleteringsmaskin(også referert til som enkasse palletizerellereske palleteringsmaskin) er et automatisert slutt-av-emballasjesystem konstruert for å stable emballerte varer-som korrugerte kasser, bokser, skuffer eller kasser-på paller i strukturerte, repeterbare mønstre for sikker transport og lagring. Fasiliteter kreverautomatiske kassepalletterere når linjehastigheter overstiger manuell arbeidskapasitet (vanligvis over 10–15 tilfeller per minutt), når gjentatte belastningsskader øker arbeidskostnadene, eller når inkonsekvent pallestabilitet fører til fraktskader.
Slutt-av-emballasje er en hyppig flaskehals i moderne produksjons-, logistikk- og prosessanlegg. Mens prosesserings- og sekundære pakkelinjer ofte opererer med høye hastigheter, reduserer manuell palletering ofte den totale gjennomstrømningen. Integrering av en dedikertkasse palleteringsmaskinstabiliserer produksjonsflyten, senker driftskostnadene og sikrer godsintegritet gjennom hele distribusjonskjeden.
Denne veiledningen beskriver den interne mekanikken til modernekassepalletterere, sammenligner automatiserte konfigurasjoner med tradisjonell arbeidskraft, evaluerer kritiske driftsutløsere og skisserer en trinnvis--implementeringsplan.

Hva er en Case Palletizer Machine?
A kasse palleteringsmaskiner en industriell enhet designet for å motta individuelle bokser eller kasser fra en oppstrøms transportlinje, justere dem inn i spesifiserte lagkonfigurasjoner og plassere dem på en tre- eller plastpall.
Disse maskinene erstatter manuell løfting, vending og stabling. Avhengig av systemarkitekturen håndterer de et bredt spekter av sekundære emballasjetyper:
- Bølgepappbeholdere (RSC og utstansede-bokser)
- Krymp-emballerte skuffer og bunter
- Plastkasser og totes
- Bøtter, tromler og stive plastkar
Ved å automatisere overgangen fra individuelle sekundære pakker til enhetlige fraktlaster,automatiske kassepalletterereetablere en kontrollert, forutsigbar gjennomstrømningshastighet som samsvarer med oppstrøms produksjonskapasitet.
Kjernekomponenter i en automatisk kassepalletizer
For å forstå hvordan enkasse palleteringsmaskinfunksjoner, er det viktig å undersøke de primære undersystemene-. Industrielle palleteringsmaskiner er avhengige av mekanisk, elektrisk og pneumatisk integrasjon for å opprettholde hastighet og presisjon.
1. Matetransportør og måleseksjon
Innmatingstransportøren mottar innkommende pakker fra foringsrøret eller forseglingslinjen. Den inkluderer foto-øyne, nærhetssensorer og målebelter for å regulere avstanden mellom koffertene. Riktig avstand sikrer at nedstrøms svingmekanismer kan manipulere individuelle bokser uten å forårsake-hauger.
2. Case Orientation and Pattern Formation Station
Kofferter må være orientert i bestemte retninger (på langs eller på tvers) for å konstruere sammenlåsende pallelag. Mekaniske bump-svinger, pinnedreiere eller høyhastighets robotgripere roterer de innkommende pakkene i henhold til forhånds-programmerte lagoppskrifter som er lagret i PLC (Programmable Logic Controller).
3. Lagforming / stablingsmekanisme
Når en hel rad eller lag med kasser er satt sammen, flyttes den inn i overføringssonen:
- Konvensjonelle høy-nivå/lavt{1}nivå palleteringsmaskiner:Bruk en sveipearm til å skyve ferdige kasserader inn på en -delt forkleplate eller glidende gulv.
- Robotic Case Palletizers:Bruk spesialisert -av-armverktøy (EOAT)-som vakuumplater, mekaniske klemmer eller bunn-støttegafler-for å velge enkeltbokser, rader eller hele lag og plassere dem direkte på pallen.
4. Pallhåndtering og dispenseringssystem
Automatiske systemer integrerer et pallemagasin (dispenser) som rommer en stabel med tomme paller. En intern transportør indekserer automatisk en enkelt tom pall inn i lastesonen. Når pallen når sin fulle høyde, flytter en kjedetransportør den ferdige lasten ut av cellen mot en automatisert strekkinnpaknings- eller stroppestasjon.
5. Kontrollsystem (PLC & HMI)
Styreskapet rommer hoved-PLS, frekvensomformere (VFD) og sikkerhetsreléer. Operatøren samhandler med maskinen via en Human-Machine Interface (HMI) berøringsskjerm for å velge stabelmønstre, justere linjehastigheter, overvåke diagnostiske alarmer og fjerne driftsfeil.
Slik fungerer en kassepalleteringsmaskin: Trinn-for-trinn
Mens mekanisk design varierer mellom konvensjonelle sveipemaskiner- og leddarmsystemer, forblir den sekvensielle prosessen med å bygge en palletert last jevn.
Trinn 1: Innmating av sak og oppretting av gap
Oppstrømsutstyr (som forseglinger av kasse eller kasseoppretter) overfører forseglede bokser til palleteringsmaskinens innmatingsbelte. Systemet bruker indekseringsbelter som kjører med varierende hastighet for å skape nøyaktige fysiske avstander mellom påfølgende tilfeller.
Trinn 2: Orientering og radbygging
Når kofferter passerer gjennom orienteringssonen, roterer overliggende stoppere, vendepinner eller doble-beltedifferensialvendere de angitte boksene 90 grader. Maskinen arrangerer de roterte og rette boksene i en enkelt rad i henhold til det programmerte mønsteret.
Trinn 3: Lagmontering
Når en rad er fullført, fører en skyvemekanisme den til en lagdannende tabell-. Systemet gjentar denne prosessen til det dannes et fullt mønsterlag (inkluderer bånd-rader og kantjusteringer for laststabilitet).
Trinn 4: Pallet Plassering og indeksering
En tom pall transporteres fra dispenseren til stablestasjonen. I konvensjonelle palleteringsmaskiner på høyt-nivå åpnes forkleplaten, slik at det dannede kasselaget kan falle jevnt ned på pallen eller det foregående kasselaget. I lavt-nivå eller robotoppsett senker løfteplattformen eller robotarmen lasten trinnvis etter hvert som lagene bygges opp.
Trinn 5: Tømming og lastsikring
Etter at det angitte antallet lag er plassert, indekserer hele pallen ut av cellen via en kraftig-rulle eller kjedetransportør. Den går videre til en inline-strekk-innpakning, hvor plastfilm påføres under spenning for å hindre lastforskyvning under godstransport.

Hovedtyper av kassepalleteringsmaskiner
Å velge riktigkasse palletizeravhenger av tilgjengelig gulvplass, nødvendige hastigheter, budsjettbegrensninger og nyttelastegenskaper.
| Type pallemaskin | Typisk fartsområde | Gulvplassbehov | Nøkkelstyrker | Primære begrensninger |
|---|---|---|---|---|
| Lavt-nivå konvensjonell | 10 – 30 Cases / Min | Middels til stor | Enkelt vedlikehold, enkel -gulvtilgang | Moderat fartsgrense, større fotavtrykk enn cobots |
| Høyt-Konvensjonelt nivå | 30 – 100+ tilfeller/min | Stor (krever forhøyede plattformer) | Ekstrem høy-hastighetskapasitet, håndterer store kontinuerlige belastninger | Høy kapitalkostnad, kompleks installasjon, stiv linjeoppsett |
| Robotarm palletizere | 10 – 40 Cases / Min | Kompakt til medium | Håndterer flere innmatinger samtidig, rask mønsterskifte | Krever spesialisert programmering for kompleks feilsøking |
| Samarbeidsroboter (cobots) | 5 – 12 saker / min | Veldig kompakt (minimal beskyttelse) | Lav startkostnad, enkel flytting, enkel dra-og-slipp HMI | Begrenset nyttelastkapasitet (vanligvis<20 kg) and lower speeds |
Konvensjonelle lav-kassepalleteringsmaskiner
Maskiner på lavt-nivå aksepterer kofferter i standard transportørhøyde (omtrent 800 mm til 1000 mm fra gulvet). Lagdanningsbordet- bygger lag i denne arbeidshøyden, og en heisemekanisme hever eller senker pallen for å motta hvert påfølgende lag. Disse systemene tilbyr enkelt vedlikehold siden alle bevegelige deler er tilgjengelige fra bakkenivå.
Konvensjonelle-etuier på høyt nivå
Maskiner på høyt-nivå mottar kofferter på et forhøyet nivå (vanligvis 2,5 meter til 3,5 meter over gulvnivå). Kofferter heves via skråtransportører eller vertikale løft før mønsterdannelse. Lag skyves på en forkleplate, som forblir statisk mens pallen under senkes trinnvis-for-trinn. Disse enhetene håndterer høyhastighets-tapping, hermetisering og FMCG-operasjoner.
Robotic Case Palletizers
Robotsystemer bruker en 4-- eller 6-akset industriell leddrobotarm montert i en sentral celle. Armen har en multifunksjonsgriper designet for å velge enkeltvesker, flere etuier eller hele lag. Robotiske kassepalletterere tilbyr allsidighet: en enkelt robot kan betjene opptil fire separate produksjonsinnmatinger samtidig, og plassere bokser på forskjellige paller.
Detaljert sammenligning: Robotpalleteringsmaskiner vs manuelle systemer
Når de evaluerer slutt-av-investeringer, sammenligner anleggsledere automatisert teknologi med manuell stabling av arbeidskraft. Følgende oversikt fremhever de primære forskjellene mellomrobotpalletisering vs manuelle systemer.
1. Gjennomstrømningshastighet og effektivitet
- Manuelle systemer:En menneskelig operatør kan stable 5 til 10 saker per minutt på en bærekraftig basis. Imidlertid synker hastigheten betydelig over et standard 8-timers skift på grunn av fysisk tretthet, varme og tung nyttelast.
- Robotsystemer:Industrielle robotpalletiserere opererer med kontinuerlige hastigheter på 15 til 40 kasser per minutt uten forringelse av ytelsen. De kjører uavbrutt gjennom påfølgende skift, og maksimerer anleggets OEE (Overall Equipment Effectiveness).
2. Ergonomi og sikkerhet på arbeidsplassen
- Manuelle systemer:Manuell koffertstabling krever kontinuerlig bøying, vridning og løfting av tunge vekter (ofte 10 kg til 25 kg per kasse). Dette miljøet står for en høy andel av muskel- og skjelettskader i industrien, noe som fører til erstatningskrav og høy arbeidsomsetning.
- Robotsystemer:Roboter utfører alle tunge løft, og isolerer operatører fullstendig fra fysiske oppgaver med høy-risiko. Operatører går over til overvåking, kvalitetskontroll og gaffeltruckdrift.
3. Belastningskonsistens og stablingspresisjon
- Manuelle systemer:Menneskelig plassering introduserer variasjon i lags retthet og kantjustering. Overhengende bokser reduserer stabelstyrken med opptil 30 %, noe som øker risikoen for at lasten kollapser under lastebiltransport.
- Robotsystemer:Servo-drevet posisjonering garanterer sub-millimeterplasseringsnøyaktighet. Lagene forblir kvadratiske og vertikale, og maksimerer strukturell integritet og sikrer kompatible dimensjoner for automatiserte lagersystemer (AS/RS).
4. Driftskostnader og skalerbarhet
- Manuelle systemer:Direkte lønnskostnader eskalerer årlig på grunn av lønn, fordeler, forsikringer og rekrutteringskostnader. Å skalere produksjonen krever ansettelse av ekstra personell, noe som kan være vanskelig under regional mangel på arbeidskraft.
- Robotsystemer:Selv om de krever et innledende kapitalutlegg, leverer automatiserte palleteringsmaskiner lave, forutsigbare driftskostnader per pall. Utstyrsinvesteringer amortiseres over tid, noe som fører til lavere totale eierkostnader (TCO) ved høyere produksjonsvolum.

Når trenger du en kassepalletizer? (Operasjonsutløsere)
Investering i enautomatisk kassepallettererkrever identifisering av klare driftsutløsere i anlegget ditt. Hvis anlegget ditt har en eller flere av følgende forhold, er det berettiget å installere et automatisert system:
1. Linjehastigheter overskrider manuell kapasitet
Når oppstrøms pakkemaskineri opererer med hastigheter over 12 til 15 kasser per minutt, kan ikke en enkelt manuell operatør lenger holde tempoet. Å legge til en andre eller tredje operatør i et trangt område-av-linje skaper overbelastning, sikkerhetsfarer og arbeidsineffektivitet. Anautomatisk kassepallettererhåndterer disse høyere linjehastighetene jevnt.
2. Høy medarbeideromsetning og mangel på arbeidskraft
Produksjonsknutepunkter over hele verden står overfor pågående mangel på generell arbeidskraft. Høy omsetning i slutt-av-linjestablingsposisjoner fører til hyppige ansettelseskostnader, forsinkelser på start og periodiske linjestanser forårsaket av bemanningshull.
3. Økende skaderater og forsikringspremier
Hvis helse- og sikkerhetsrevisjoner avdekker økende hendelser med repetitive belastningsskader (RSI), lumbal stress eller skuldertretthet assosiert med boksstabling, blir automatisering et sikkerhetsmandat. Å redusere risiko reduserer arbeidstakernes kompensasjonsforpliktelser og straffer for overholdelse av regelverk.
4. Hyppig fraktskade
Feil stablede paller med ujevn vektfordeling eller overhengende kanter forskyves lett under transport, noe som resulterer i knuste esker, avviste forsendelser og kostbare tilbakeføringer fra kunder. Automatisert palletering sikrer rette, tette stabler som tåler transportpåkjenninger.
5. Gulvplassbegrensninger
Manuelle palleteringsområder krever plass til operatører, oppstillingsbord, flere palleplasseringer og sikkerhetsklaring for gaffeltrucktrafikk. En kompakteske palleteringsmaskineller samarbeidende robotpalleteringscelle kan redusere det nødvendige gulvfotavtrykket med 30 % til 50 %, og frigjøre anleggsplass for ekstra produksjonsutstyr.
Industriell kasusstudie: Oppgradering av sekundær emballasjelinje
For å illustrere den praktiske virkningen av å erstatte manuell arbeidskraft med et automatisert system, bør du vurdere følgende virkelige-implementering i et industrielt produksjonsanlegg.
Kundebakgrunn
En regional produsent av kommersielle smøremidler drev to parallelle pakkelinjer som fylte 5-liters væskebeholdere inn i korrugerte fraktkasser (total kassevekt: 18,5 kg).
- Oppstrøms utgang:Kombinert linjehastighet var i gjennomsnitt 22 tilfeller per minutt.
- Tidligere operasjoner:Anlegget stolte på fire operatører per skift (to per linje, kjører to skift daglig) for å manuelt stable kofferter på standard paller.
Primære utfordringer
- Høy omsetning:Den tunge kassevekten på 18,5 kg forårsaket høy tretthet hos operatørene, noe som resulterte i en årlig omsetningshastighet på 45 % i pakkeavdelingen.
- Produktskade:Inkonsekvent manuell stabling forårsaket lastforskyvning under godstransport, og genererte et gjennomsnitt på $6 500 per måned i skadede produktretur og kundetilbakeføringer.
- Plassbegrensninger:Det manuelle pakkeområdet var overfylt med oppstillingsbord, paller og manuelle trucker, noe som skapte en sikkerhetsrisiko nær gaffeltruckens kjørefelt.
Systemløsning
Anlegget integrerte en sentralisert, dobbel-innmating robotisk palleteringsmaskin med:
- Én 4-akset industriell leddrobotarm med en nyttelastkapasitet på 110 kg.
- Et dobbelt-vakuumrutenett-av-armverktøy som er i stand til å plukke to tilfeller samtidig.
- Et automatisk tomt pallemagasin som mater to forskjellige lastestasjoner.
- Integrert sikkerhetsgjerde, lette gardiner og en inline automatisk stretch-innpakning.
Driftsresultater (12-måneders etter-implementering-beregninger)
| Operasjonell metrikk | For-automatisering (manuell) | Post-automatisering (robotikk) | Netto forbedring |
| Slutt-av-linjearbeid kreves | 4 operatører / skift | 1 Float Operator / Shift | 75 % reduksjon i direkte arbeidskraft |
| Vedvarende linjehastighet | 18 – 20 tilfeller / min (ustabil) | 22 tilfeller / min (konstant) | 100 % målgjennomstrømning nådd |
| Årlige produktskadekrav | ~$78 000 / år | < $1,200 / Year | 98,4 % reduksjon i fraktskader |
| Pallcellefotavtrykk | 62 kvadratmeter | 38 kvadratmeter | 38,7 % spart gulvplass |
| Prosjektets tilbakebetalingsperiode (ROI) | N/A | 14,2 måneder | Full kapitalgjenvinning oppnådd |
Etter installasjonen eliminerte anlegget farer for manuell løfting på begge smøremiddellinjene. Omfordelte operatører ble opplært som maskinbetjenter og gaffeltrucksjåfører. Kvaliteten på pallelast oppnådde en akseptgrad på 100 % ved kundedistribusjonssentre.
Hvordan velge riktig kassepalleteringsmaskin
Å velge det optimalekasse palleteringsmaskinkrever en systematisk gjennomgang av produktspesifikasjonene, anleggets infrastruktur og økonomiske mål. Bruk følgende kriterier under leverandørevalueringer:
1. Nyttelast og pakkeegenskaper
Dokumenter minimums- og maksimumsdimensjoner, bruttovekter og materialegenskaper for alle kofferter som går nedover linjen:
- Er boksene forseglet med tape,-varmt smeltelim eller stropper?
- Er koffertene laget av lett enkel-bølgepapp, eller tung dobbel-veggplate?
- Håndterer du åpne-toppbrett som krever bunn-støttegripere i stedet for topp-vakuumplukkere?
2. Mållinjehastigheter og fremtidig vekst
Beregn de nødvendige tilfellene per minutt (CPM) basert på topp oppstrøms produksjonsrater i stedet for gjennomsnittlig daglig produksjon. Sørg for det valgtekasse palletizerhar en hastighetsbuffer på minst 15 % til 20 % for å håndtere kortsiktige-påvirkninger uten å redusere oppstrøms pakkemaskiner.
3. Fabrikkoppsett og takklaringer
Mål tilgjengelige gulvdimensjoner, døråpninger og klaringer over hodet:
- Palleteringsmaskiner på høyt-nivå krever betydelig klaring over hodet (ofte 4 meter eller mer) for forhøyede innmatingstransportører.
- Lavt-nivå og robotceller passer under standard industrielle tak, men krever tilstrekkelig perimetertilgang for vedlikehold og gaffeltruckinngang.
4. Programvarevennlig-bruk-og oppskriftslagring
Moderne produksjon krever hyppige produktbytte. Bekreft at systemets HMI har intuitiv programvare for mønsteroppretting. Operatører bør kunne velge forhånds-lagrede lagmønstre eller konfigurere nye boksdimensjoner uten å skrive egendefinert PLS-kode.
5. Sikkerhetsoverholdelse og leverandørstøtte
Sørg for at palleteringscellen samsvarer med regionale sikkerhetsstandarder (som ANSI/RIA R15.06, CE eller OSHA-krav). Bekreft at utstyrsprodusenten tilbyr lokal tilgjengelighet av reservedeler, fjerntelemetridiagnostikk og feltserviceteknikerstøtte.
Er du klar til å strømlinjeforme-slutt-emballasjen din? Kontakt vår automatiseringingeniører i dag for å diskutere applikasjonskravene dine og få et tilpasset palleteringscelledesign.