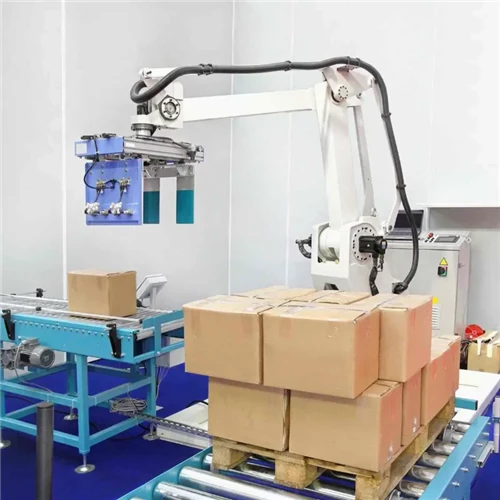
Velge mellom låste og søylestablingsmønstre ved programmering av enindustriell palleteringsrobotpåvirker boksens integritet, transittsikkerhet og daglig linjegjennomstrømning direkte. Søylestabling bevarer 100 % av en korrugert bokss iboende trykkstyrke ved å justere alle vertikale hjørner, men krever umiddelbar strekkinnpakning eller stropping for å holde seg stabil under transport. Sammenlåst stabling låser boksene sammen ved hjelp av overflatefriksjon for umiddelbar strukturell integritet uten ekstra innpakning, men reduserer topplast-styrken med 20 % til 40 %. Å balansere begge metodene avhenger av fabrikkens leveringsavstand, innpakningsoppsett, slutt-på-armverktøy og konfigurasjon av automatisert palleteringsrobotarm.
1. Bølgeboksmekanikk: Hva holder en boks stående?
Ved utplassering av en industriell palleteringsrobot, er det viktig å forstå hvordan papiresker bærer topplast for å forhindre knust gods under transport. Korrugerte emballasjebeholdere henter sin primære vertikale belastningsmotstand fra innvendige rillede medier plassert mellom ytre foringsplater og, viktigst av alt, deres fire vertikale hjørner.
"Hjørneregelen" for emballasje
De fire vertikale hjørnene på en standard korrugert beholder bærer60 % til 70 % av den totale topplasten-.
- Direkte justering:Når boksene er stablet perfekt i hjørnet-på-hjørnet, utnytter du 100 % av pappens materialstyrke.
- Panellasting:Når et øvre bokshjørne hviler på midten av en nedre bokss topppanel, bøyer det nedre bokspanelet, noe som får sideveggene til å bule utover og raskt mister strukturell belastningskapasitet.
Viktige operasjonelle faktorer som reduserer boksens styrke
- Vertikal hjørnefeiljustering:Selv en mindre 5 mm plasseringsforskyvning flytter lasten bort fra den stive hjørnestolpen til bøyingssonen til bokslokket, og reduserer den totale trykkmotstanden med 10 % til 15 %.
- Pallekantoverheng:Ved å tillate esker å stikke ut selv 10 mm forbi omkretsen av en trepall, fjernes bunnstøtten fra de ytre hjørnene, noe som reduserer den totale stabellastkapasiteten med opptil 30 %.
- Fuktighet og miljøkryp: Paperboard fibers absorb atmospheric moisture. High relative humidity in storage facilities (>75 % RH) mykgjør papp, og halverer effektiv stabelstyrke over lang-lagring eller sjøfrakttransport.


2. Kolonnestablingsmønstre: Maksimal vertikal lastekapasitet
Ved søylestabling (også kjent som rettstabling) plasseres esker direkte oppå hverandre på tvers av alle lag, og holder alle fire vertikale kanter på linje kontinuerlig fra pallens overflate til topplaget.
| Ytelsesberegning | Kolonnestablingsparameter | Praktisk produksjonseffekt |
| Styrketensjonsrate | 90 % – 100 % av teoretisk bokskapasitet | Tillater fabrikker å bruke lettere-vektspapp uten å knuse esker. |
| Lateral friksjonsstabilitet | Dårlig (Individuelle søyler fungerer som separate tårn) | Krever umiddelbar strekkinnpakning, bånd eller hjørnestolper. |
| Robotarmbevegelsesprofil | Enkelt, ensartet Z-aksefall / identisk orientering | Forenkler stiprogrammering og maksimerer syklushastigheter for -og-plassering. |
| Toleranse for innmating | ±1,0 mm til ±2,0 mm | Krever presis buntkvadrering før robotplukking utføres. |
Operasjonelle fordeler
- Optimaliserte materialkostnader:Fordi vertikale hjørner bærer hele stabellasten, kan innkjøpsteam bestille-edge Crush Test (ECT)-kartong av lavere kvalitet uten å risikere at bunnen-kollapser.
- Maksimal vertikal høyde:Gjør det mulig for anlegg å stable paller høyere i lagringslager og fraktcontainere, noe som reduserer de totale frakt- og lagringskostnadene per enhet.
- Raskere robotsyklushastigheter:Siden hver boks i hvert lag deler nøyaktig samme orientering, trenger ikke robotarmen å utføre 90-graders håndleddsrotasjoner mellom sykluser, noe som sparer sekunder på laggjennomføringstiden.
Operasjonelle sårbarheter og mottiltak
Søylestabler mangler intern friksjon for å låse tilstøtende bokser sammen. Ved plutselig oppbremsing av gaffeltrucken, skarpe svinger på lageret eller akselerasjon av lastebiltransport, har uavhengige søyler en tendens til å lene seg bort fra hverandre (søyletipp).
For å motvirke kolonnetipping uten å endre mønsteret, bruker automatiserte pakkelinjer tre primære perifere verktøy:
- Automatisk inline strekkinnpakning:Ved å påføre pre-strukket film umiddelbart etter palletering påføres radiell spenning som holder uavhengige søyler sammen.
- Mellomliggende slip-ark:Å slippe en tynn papp eller bølgepapp hvert 2. til 3. lag binder uavhengige vertikale kolonner til et enhetlig plan.
- Solid fiberboard hjørnestolper:Plassering av stive papp V-plater på de fire ytre hjørnene fordeler omslagsspenningen jevnt og forhindrer at individuelle bokskolonner forskyves.
3. Sammenlåste stablemønstre: Bygget-med friksjonsstabilitet
Sammenlåst stabling innebærer å rotere boksarrangementet 90 grader på vekslende lag (som f.eks. pinwheel eller interlocking murstein mønstre). Dette overlapper skjøter og låser hele pallelasten til en sammenhengende blokk ved hjelp av overflatefriksjon.
| Ytelsesberegning | Forriglet stableparameter | Praktisk produksjonseffekt |
| Styrketensjonsrate | 60 % – 80 % av teoretisk bokskapasitet | Krever tyngre bølgepapp eller reduserte stabelhøyder. |
| Lateral friksjonsstabilitet | Høy (overflatefriksjon låser lag sammen) | Forhindrer lastforskyvning under intern lagertransport før innpakning. |
| Robotarmbevegelsesprofil | Vekslende A/B-lagsmønstre med 90 graders rotasjon av håndleddet | Krever håndleddsledd med flere-akser og kontroll med flere-soner. |
| Følsomhet for overheng | Høy | Hjørne-på-panelposisjoner fremskynder utbuling av sidevegger hvis kantene henger over. |
Operasjonelle fordeler
- Umiddelbar strukturell integritet:Forriglede laster forblir stabile på interne transportsystemer eller under korte gaffeltruckbevegelser selv før de når strekkomslaget.
- Overlegen transportmotstand:Sammenlåsende lagskjøter motstår torsjonsvridning og sidekrefter som oppleves under langdistanseveitransport eller jernbanefrakt.
- Eliminering av lagark:I mange applikasjoner eliminerer låst friksjon behovet for mellomliggende kraftliner-glideark, noe som reduserer utgifter til forbruksmateriell for emballasje.
Operasjonelle sårbarheter og mottiltak
Fordi de stive hjørnene på øvre bokser sitter over de fleksible topppanelene til nedre bokser, induserer sammenlåste mønstre lokalisert bøyning. Over tid fører dette til at lavere bokser buler, noe som fører til et tap på 20 % til 40 % i total stabellastkapasitet.
For å redusere styrketap i sammenlåste mønstre:
- Avgrens stabelhøyden:Begrens det totale antallet lag sammenlignet med kolonne-stablede linjer som kjører samme boksspesifikasjon.
- Oppgrader Paperboard-spesifikasjon:Øk ECT-klassifiseringen eller flutetykkelsen (f.eks. bytt fra B-flute til C-flute eller dobbel-vegg BC-flute) for eksportforsendelser med høy-stabel.
4. Omfattende mønstersammenligningsmatrise
Å velge det optimale mønsteret krever balansering av strukturelle papiregenskaper, pakkelinjehastigheter og logistikkkrav.
| Tekniske evalueringskriterier | Konfigurasjon av kolonnestabling | Sammenlåst stablekonfigurasjon |
| Komprimerende lastretensjon | Maksimum (90 % - 100%):Best for tung topplast. | Redusert (60 % - 80%):Begrenset av nedre-panelfleks. |
| Motstand mot vipping og glidning | Lav:Avhenger av ekstern film eller stropper. | Høy:Intern friksjon låser lag automatisk. |
| Griperverktøyets kompleksitet | Standard:Grunnleggende vakuumplate eller sideklemme. | Avansert:Multi-sonesvakuum eller servo-rotasjonsklemme. |
| Syklustidseffektivitet | Raskere:Ensartet valg-og-plasseringsbaner. | Langsommere:90 graders J6 håndleddsrotasjon kreves på alternative lag. |
| Dependence on In-Line Wrapping | Kritisk:Må pakkes inn umiddelbart etter celleutgang. | Fleksibel:Kan reise på transportbånd uemballerte over korte avstander. |
| Høy-racklagringsytelse | Optimal:Vekten hviler jevnt på stativbjelker. | Moderat:Fleksibel -mellompanel kan føre til ujevn plassering i stativet. |
5. End-of-Arm Tooling (EOAT) og Gripper Matching
Valget mellom søyle- og sammenlåste mønstre dikterer den mekaniske og elektriske arkitekturen til robotens End-of-Arm Tooling (EOAT).
1. Vakuumskumplater (Univalve / Area Grippers)
- Best brukt til:Standard RSC-bokser med jevne toppflater.
- Mønstertilpasningsevne:Utmerket for begge mønstrene. Vakuumkontroll med flere-soner lar roboten velge enkeltbokser eller flere bunter samtidig, og stenger ubrukte vakuumsoner når det danner komplekse sammenlåste hull.
2. Side-Mekaniske gripere
- Best brukt til:Tunge bunter, uforseglede toppklaffer eller lavt-vakuumporøs papp.
- Mønstertilpasningsevne:Svært effektiv for søylestabling. Når du utfører sammenlåste mønstre, krever sideklemmer presise klaringsalgoritmer slik at de åpne klemarmene ikke kolliderer med tidligere plasserte tilstøtende bokser.
3. Bunn-støtte (pannekake/gaffel) gripere
- Best brukt til: Very heavy boxes (>30 kg) eller sarte bunn-forseglede beholdere.
- Mønstertilpasningsevne:Ideell for enkle mønstre, men krever små luftspalter mellom tilstøtende bokser i sammenlåste oppsett for å tillate støttegafler å trekke seg tilbake uten å forstyrre nabostabler.
6. Bransje-spesifikk mønstervalgmatrise
Ulike produksjonssektorer prioriterer stablekonfigurasjoner basert på deres unike produktvekter, emballasjematerialer og forsyningskjedemiljøer.
Bransje 1: Høyhastighets-konvertering og utskrift av bølgepapp
- Primærprodukt:Ubrettede bølgepappeskebunter, utstansede-ark.
- Anbefalt mønster: Kolonnestabling + mellomliggende ark-.
- Teknisk begrunnelse:Nylimte eller trykte korrugerte bunter trenger jevnt trykk over alle fire hjørner for å forhindre permanent vridning under tørking på pallen.
Bransje 2: Mat og drikke (hermetikk, flasker)
- Primærprodukt:Tunge brett, pakk-rundt kartonger som inneholder væsker eller metallbokser.
- Anbefalt mønster: Kolonnestabling + Inline Stretch-innpakning.
- Teknisk begrunnelse:Væskebeholdere bærer sin egen interne vertikale last. Kolonnestabling justerer de interne stive boksene rett over hverandre, noe som tillater dobbel-stabling i varehus.
Bransje 3: Consumer Packaged Goods (CPG) og e-handel detaljhandel
- Primærprodukt:RSC-bokser i blandet-størrelse, lettvektsforhandler-klar emballasje.
- Anbefalt mønster: Sammenlåst stabling (pinwheel layout).
- Teknisk begrunnelse:E-handelssentre flytter paller ofte via interne transportbånd og AGV-er. Forriglet friksjon forhindrer at individuelle bokser glir av under hyppig start-stopptransport.
Bransje 4: Kjemiske og landbruksråvarer
- Primærprodukt:Multi-papirposer, ventilsekker, bag-i-boksbeholdere.
- Anbefalt mønster: Sammenlåst stabling + topplokkark.
- Teknisk begrunnelse:Myke eller semi-fleksible poser forskyves under vibrasjon. Sammenlåsende alternative lag skaper en selvbærende- blokkbelastning som motstår setting og dynamisk transittsvai.

7. Robotkinematikk: Håndtering av akselerasjon og sentrifugalkrefter
Programmeringpalleterende robotarmer krever presis bevegelsesbanekontroll for å oppnå maksimal gjennomstrømning uten å forstyrre u-emballerte boksstabler under plassering.
Sentrifugal treghet og nyttelastglidning
Når en robotarm svinger en tung korrugert bunt med hastigheter over 2,5 m/s, virker sentrifugalkraften på nyttelasten:
- Fysikken i praksis:Plutselig vinkelakselerasjon ved enden av svingen skaper laterale treghetskrefter. Hvis griperens holdekraft er utilstrekkelig, eller hvis boksplatens overflate har en lav statisk friksjonskoeffisient, vil nyttelasten forskyves i griperen eller gli over nedre lag under plassering.
- Bevegelsesbaneutjevning:Modernepalleteringsrobotsystemerbruke S-kurveakselerasjonsprofiler. I stedet for å bruke brå trapesformede hastighetsendringer, jevner S-kurvealgoritmer ut rykk (hastigheten for endring av akselerasjon). Roboten akselererer jevnt ut av plukkesonen, når maksimal hastighet midt i -svingen og bremser forsiktig før boksen slippes.
Kinematisk sammenligning mellom 4-akser og. 6-akser
Å velge mellom 4-akset og 6-akset robotarkitektur påvirker både mønsterfleksibilitet og cellegjennomstrømning.
4-aksede dedikerte pallearmer
- Kinematisk struktur:Parallelle mekaniske koblinger holder håndleddsflensen parallelt med gulvet til enhver tid.
- Hovedfordel:Designet for maksimal hastighet og høy nyttelastkapasitet (180 kg - 300kg+), og oppnår 20 til 28 stikk/min.
- Mønsterevne:Ideell for både søyle- og sammenlåste mønstre. DeJ4 vertikalakser roterer nyttelast 90 grader eller 180 grader uanstrengt på horisontale plan.
6-aksede leddede industriarmer
- Kinematisk struktur:Seks uavhengige rotasjonsledd som tilbyr full 3D romlig orientering.
- Hovedfordel:Ubegrenset fingerferdighet. Kan plukke eller plassere bokser fra ikke-horisontale transportører eller navigere i komplekse cellehindringer.
- Mønsterevne:Viktig for komplekse detaljhandels-klare skjermpaller eller blandet-regnbuepallbygging, selv om de totale syklushastighetene er litt lavere enn 4-akse ekvivalenter.
8. Feilsøkingsveiledning på -nettstedet for anleggsingeniører
Selv med presis programmering forårsaker reelle-dimensjonstoleranser og pappvariasjoner stabelfeil. Bruk denne feilsøkingsmatrisen for å løse vanlige celleproblemer:
| Observert anleggsfeil | Rotårsaksanalyse | Korrigerende tiltak / Programjustering |
| Bunnboks buler i sammenlåste stabler | Øvre bokshjørner presses inn i midtlokkets bøyningssone på nedre bokser. |
1. Reduser den totale laghøyden med 1–2 lag. 2. Legg inn et stivt korrugert ark hvert 3. lag. 3. Øk spesifikasjonen for boks ECT papp. |
| Kolonnetipping under robotoverføring | Akselerasjonsrykk er for høyt; mangel på intern friksjon i kolonnekonfigurasjon. |
1. Aktiver utjevning av S-kurvebevegelse på J1/J2-robotakser. 2. Reduser armens rotasjonshastighet under lastet kjøring. 3. Legg til en innebygd topp-trykkplate for å holde kolonnene stødige. |
| Bokshjørneskade under låst plassering | Griper toleranser er for stramme; plasseringsboks kolliderer med tilstøtende installert boks. |
1. Øk mønsterklaringsgapet med 3 mm til 5 mm i mønsterprogramvaren. 2. Kalibrer boksens kvadratstasjonssensorer på nytt ved innmating. |
| Vakuumtap på porøs resirkulert papp | Innerplate med høy-porøsitet tillater luftlekkasje gjennom vakuumkopper/-plater. |
1. Bytt til høy-vakuumblåsere eller svamp-skumplater. 2. Øk pneumatiske vakuumtrykkterskler. |
| Pallstabel lener til den ene siden | Kassehøydeproduksjonstoleranser (±2mm) samler seg over lag. |
1. Implementer 180 graders lagorienteringsvending på alternative lag. 2. Inspiser boksens mappe-lim for ujevn sporskjæring. |
9. Økonomisk avkastning: Manuell vs. automatisert robotpalletering
Oppgradering fra manuell avlasting til enindustriell palleteringsrobot eliminerer ergonomisk skaderisiko, stabiliserer linjehastigheter og gir forutsigbare tilbakebetalingstidslinjer.
| Operasjonell ytelsesparameter | Manuell losseoperasjon | Automatisert industrirobotcelle |
| Linjehastighetskonsistens | Varierer på grunn av tretthet, varme og arbeiderrotasjon. | Fungerer med 100 % nominell kapasitet 24/7 uten hastighetsfall. |
| Repeterbarhet av stabling | Variabel justering; hyppig boksoverheng (±10mm). | Nøyaktig repeterbarhet for plassering (±1,0 mm til ±1,5 mm). |
| Produktskrotrate | 2%-4% skade fra fallende bunter og bukkede hjørner. | < 0.1% product scrap rate via controlled gripper forces. |
| Arbeid overhead | Krever 1 operatør per skift (3 totalt for 24/7 anleggsdrift). | 0 direkte operatører (1 veileder fører tilsyn med flere celler). |
| Skadekrav på arbeidsplassen | Høy forekomst av gjentatte belastningsskader (RSI) og ryggproblemer. | Null manuelle løftefarer; oppfyller OSHA/CE sikkerhetsstandarder. |
Finansiell tilbakebetalingsmodell
Menspalleteringsrobot prisvarierer basert på nyttelast, nyttelasthastighet og perifer integrasjon, en standardcelle ($85 000 – $150 000 total installert kostnad) som opererer i et to-skift eller tre-skifts produksjonsanlegg oppnår vanligvis full tilbakebetaling innen10 til 18 måneder. Langsiktige-besparelser fortsetter via redusert arbeidsomsetning, reduserte skrotrater og økt oppstrøms konverteringslinjehastighet.
10. Vanlige spørsmål om kommersiell og integrasjon for maskinkjøpere
Q1: Kan en enkelt industriell palleteringsrobot håndtere både søyle- og sammenlåste mønstre?
Ja.Moderne mønstergenereringsprogramvare lar operatører bytte mellom kolonne- og sammenlåste mønstre på HMI-berøringsskjermen med et enkelt knappeklikk. Robotkontrolleren justerer automatisk J6-håndleddets rotasjon og velg-og-plasser koordinater deretter.
Q2: Hva er den gjennomsnittlige tidslinjen for installasjon og igangkjøring for en palleteringscelle?
En standard frittstående celle krever vanligvis 2 til 3 uker for mekanisk installasjon, elektriske ledninger og PLS-integrasjon på -stedet, etter 4 til 6 uker med fabrikkaksepttesting (FAT) på leverandørens anlegg.
Q3: Hvordan sammenligner kinesiske palleteringsrobot-OEM-er med europeiske eller japanske merker?
Ledendepalleteringsrobot KinaOEM-er gir konkurransedyktige kostnads-til-ytelsesforhold (30 %-40 % kapitalbesparelser), ved bruk av internasjonale standardkomponenter (f.eks. Siemens/AB PLS-er, SMC-pneumatikk, syke sensorer) samtidig som de leverer høy-nyttelast 4-armer bygget for industriell drift døgnet rundt.
Spørsmål 4: Trenger jeg en inline stretch wrapper hvis jeg bruker et sammenlåst stablemønster?
Mens sammenlåste mønstre gir nok friksjonsstabilitet for korte lagerbevegelser, anbefales fortsatt en inline-strekkomvikling eller automatisk stroppemaskin på det sterkeste for alle endelige forsendelsespaller for å beskytte mot fuktighet, støv og dynamiske transportkrefter.
Q5: Hvordan håndterer jeg esker med uforseglede toppklaffer eller løse buntestropper?
For løse eller uforseglede bunter kan vakuumgripere mislykkes i å etablere en forsegling. I disse tilfellene brukes mekanisk side-klemming eller bunn-støttegaffelgripere for å feste bunten fra sidene eller under.
11. Factory Acceptance Testing (FAT) og kvalitetssjekkliste
Før levering av en automatisert pakkecelle, bør anleggsledere håndheve følgende Factory Acceptance Testing-protokoll ved integratorens anlegg:
Valideringsprotokoller før-forsendelse
[ ] Tørrsyklushastighetstest:Kjør robotarmen på 100 % hastighet i 2 sammenhengende timer uten produkt for å bekrefte termisk stabilitet til servoer og girkasser.
[ ] Bekreftelse av mønsterbytte:Test veksling mellom kolonnestabling og sammenlåste A/B-lagmønstre via HMI-en innenfor<30 seconds.
[ ] Repeterbarhetsmåling av plassering:Kontroller ved hjelp av lasermåling at boksens plasseringsnøyaktighet forblir innenfor ± 1,5 mm over 10 påfølgende fulle pallestabler.
[ ] Testing av sikkerhetslås:Utløs sikkerhetslysgardiner, E-stoppknapper og forriglede gjerdedører under full-drift for å bekrefte umiddelbar sikkerhetsstopp på ytelsesnivå d (PLd).
[ ] Full nyttelast Gripper Slip Test:Utfør maksimal akselerasjon (100 % hastighet 100 % akselerasjon) med maksimal buntvekt for å bekrefte null nyttelastglidning inne i griperen.
12. Sammenfattende beslutningsramme for anleggsledere
For å velge riktig stablemønster og robotsystemkonfigurasjon for anlegget ditt, følg denne enkle tekniske logikken:
ELLER Direkte plass (kolonne)
Kolonnestabling
- ✦ Prioritet:Maks vertikal styrke
- ✦ Bølgepapp:Lett / ECT-optimalisert
- ✦ Nedstrøms:Umiddelbar strekkinnpakning
- ✦ Robotkinematikk:Høyhastighets 4-aksevalg{{0}
Sammenlåst stabling
- ✦ Prioritet:Iboende transittfriksjon
- ✦ Bølgepapp:Standard / Heavy-Duty
- ✦ Nedstrøms:Uinnpakket transportbånd beveger seg
- ✦ Robotkinematikk:90 grader leddrotasjon
- Velg kolonnestabling når:Papirkostnadsreduksjon er kritisk, total vertikal stabelhøyde må maksimeres, og produksjonslinjen din har en automatisert inline-strekkomslag plassert rett etter robotcelleutgangen.
- Velg sammenlåst stabling når:Paller må transporteres uemballerte over interne lagertransportører, transport medfører kraftig vei-/skinnevibrasjon, eller det kreves maksimal sidefriksjon uten ekstra forbrukstilbehør.
Ved å matche strukturelle grenser for papp med korrekt robotkinematikk og gripeteknikk, kan bølgekonverteringsanlegg og pakkeanlegg maksimere kontinuerlig linjeproduksjon, eliminere skader på fraktprodukter og sikre maksimal avkastning på automasjonsinvesteringer.