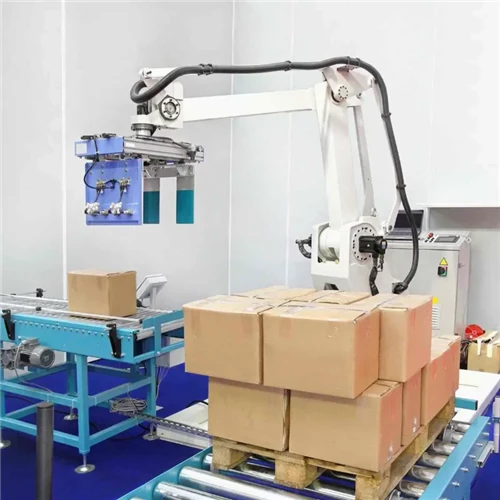
Installererpalleteringsrobotsystemerpå tvers av fler-etasjers fabrikkoppsett gjør det mulig for bølgepappemballasje med høye-volum å transportere ferdigvarer vertikalt mellom konverteringslinjer og forhøyede lastebrygger ved hjelp av synkroniserte hydrauliske løftere, kontinuerlige vertikale transportører og motordrevne-transportbiler. Ved å koble maskineri for konvertering av første-etasje direkte til andre-etasjes plattformer via integrerte vertikale heissjakter, kan anleggsingeniører automatisere slutt-av-linjestabling uten å ofre verdifullt primærgulvareal eller endre eksisterende lagerinfrastruktur.
Vertikale integreringskonfigurasjoner for multi-historieboksanlegg
| Layoutkonfigurasjon | Mekaniske kjernekomponenter | Vertikal håndteringsgrense | Primær operativ fordel |
| Bakke-til-Mezzanine Heis | Leddet arm, hydraulisk vertikal plattform, sikkerhetsporter | Opp til 6,5 meter | Omgår bakke-etasjes transittganger ved å flytte ferdige paller direkte til øvre lager |
| Overhead bunttransportør | Hellende lamellheis, overliggende rulleskinne, forhøyet mottakscelle | Opp til 12,0 meter | Overfører individuelle ustablede bunter over store-fabrikkområder over maskiner |
| Dual-Stage Reciprocating Cell | Høy-kontinuerlig heis, to skyttelbiler, sentral PLS | Opp til 18,0 meter | Administrerer høy-produksjonslinjer i flere-etasjer som mater én enkelt lastebrygge |
| Høy-Bay Cargo Shaft Link | Vedlagt vertikal talje, pneumatisk gulvluke, laserposisjonssensorer | Fler-nivåer (3+ etasjer) | Kobler sammen isolerte vertikale produksjonsgulv i urbane industrianlegg |
Utvikling av vertikale arbeidsflyter i pakkeanlegg på flere nivåer.-
Korrugeringsvirksomheter i tettbefolkede industriregioner opererer ofte på tvers av anlegg med flere- etasjer på grunn av begrensede eiendomsfotavtrykk. I disse anleggene er tungt konverteringsutstyr-som flexo-skrivere og roterende stansemaskiner- vanligvis plassert i første etasje for å absorbere vibrasjoner og strukturell belastning. Omvendt ligger råvarelager, oppstillingsgårder eller lastebilrom ofte på sekundære forhøyede etasjer eller forhøyede lasteplattformer.
Å flytte tunge korrugerte bunter eller ferdige pallestabler over vertikale høyder byr på distinkte mekaniske utfordringer:
- Flaskehalser for heissjakt:Standard godsheiser krever manuell operatørinngang, langsomme dørsykluser og kontinuerlig lasting av gaffeltrucker, noe som skaper alvorlig overbelastning nedstrøms for-høyhastighetslinjer.
- Farer for vertikal stabilitet:Transport av løse korrugerte bunter eller høye palleterte laster vertikalt risikerer buntglidning, platedeformasjon eller stabelkollaps hvis akselerasjonskurvene ikke er nøyaktig kontrollert.
- Strukturelle nyttelastgrenser:Mesaniner og øvre betonggulv har strenge vektbegrensninger per kvadratmeter, noe som krever forsiktig fordeling av tungt mekanisk utstyr.
Integrering av enindustriell palleteringsrobot med dedikerte vertikale hevingsmekanismer eliminerer disse logistiske friksjonspunktene. I stedet for å stole på manuell gaffeltrucktransport eller langsomme batchheiser, etablerer automatisert vertikal integrasjon en kontinuerlig, lukket-sløyfestrøm mellom produksjonsgulvene.

Praktisk applikasjonsstudie: Ettermontering av en multi-boksfabrikk i Vietnam
For å evaluere hvordan automatisert vertikal heving løser logistikkbegrensninger i flere-etasjer, bør du vurdere en installasjon laget for en produsent av bølgepapp som opererer i Ho Chi Minh-byen, Vietnam.
Den operative flaskehalsen
Kunden drev et multi-emballasjeanlegg som produserte tunge doble-ytre forsendelsesbokser for husholdningsapparater. Anleggets primære konverteringslinje-en høyhastighets-flexo-mappelim som opererer med 14 000 ark i timen-var forankret i første etasje. På grunn av bygrenser var imidlertid anleggets viktigste lasterom for containere plassert i andre etasje, 5,8 meter over produksjonslinjen.
Anlegget var opprinnelig avhengig av to manuelle godsheiser og fire dedikerte materialhåndteringsarbeidere per skift. Da ferdige bølgepappbunter kom ut av mappelimeren, lastet arbeiderne dem manuelt på håndbiler, trillet dem inn i godsheisen, kjørte opp til andre etasje og stablet eskene manuelt på paller nær lastekaien.
Denne prosessen genererte alvorlige operasjonelle forpliktelser:
- Gjennomstrømningsinnsnevring:Ventetider for godsløft forårsaket hyppige nedleggelser av produksjonslinjen fordi utmatingsområdet i første-etasjen nådde maksimal holdekapasitet i løpet av minutter.
- Høye arbeidskostnader:Å bruke den vertikale manuelle håndteringsprosessen krevde åtte arbeidere på to skift, noe som medførte høye arbeidskostnader og hyppige tretthetsrelaterte-skader.
- Produktskade:Manuell håndtering av tunge doble-veggbunter førte til høye kant-knusningshastigheter, noe som resulterte i 3,5 % skrothastighet fra skadede ytre foringsplater.
Ingeniørløsningen
For å løse den vertikale transportflaskehalsen uten å foreta større strukturell riving, ble en integrert vertikal heis og robotstablecelle konstruert ved å bruke tre kjernesystemer:
- Stablecelle i bakken-:En tung-pliktpalleterende robotarmerenhet med 210 kg nyttelast ble installert ved utløpet til flexo mappelim i første etasje. Utstyrt med en dobbel--sone mekanisk klemmegriper, bygger armen sammenlåste pallelaster direkte på en integrert tung-rulleseng.
- Heavy -Duty Continuous Vertical Elevator (CVE):En lukket,-motordrevet vertikal lastetalje ble installert ved siden av robotcellen, og passerte gjennom en armert 2,2 x 2,2 m gulvgjennomføring skåret inn i den andre-etasjens betongplate.
- Transportbane på øvre-nivå:En 12-meter motordrevet skyttelbanebane ble installert i andre etasje, som gikk fra heisens utløpsport direkte til oppstillingsområdet for containerlasting.
Systemutførelse og operasjonell flyt
Under den redesignede arbeidsflyten med flere-etasjer, går ferdige bølgepappbunter ut av mappelimeren og går inn i robotcellen- på første etasje. Den leddede armen mottar buntene, utfører lagmønsterberegninger og bygger en ferdig 1,8-meter høy pallestabel.
Når palllastingen er fullført, fortsetter den automatiserte sekvensen som følger:
- Den sentrale PLS-en verifiserer via fotoelektriske sensorer at den vertikale heisvognen er stasjonær og justert på bakkenivå.
- Motoriserte kjedetransportører overfører den ferdige 1100 kg pallen horisontalt inn i heisvognen.
- Kraftige-pneumatiske klemmer låser pallen på plass inne i vognen for å hindre bevegelse under vertikal kjøring.
- Taljen med variabel-frekvensdrift (VFD) løfter lasten 5,8 meter vertikalt til andre etasje med en jevn reisehastighet på 0,8 meter per sekund.
- Når du når andre etasje, åpnes heissikkerhetsdørene, og en integrert rullebane sender pallen ut på den øvre skyttelvognen.
- Skyttelbilen leverer pallelasten til den utpekte containerlastebryggen, hvor en enkelt gaffeltruckfører setter den direkte inn i fraktcontainere.
Målte økonomiske og operasjonelle resultater
Ved å implementere denne plasstilpassede vertikale automatiseringsstrategien forvandlet Ho Chi Minh City-anlegget sin nedstrømsdrift:
- Komplett linjesaldo:Flexo mappelimeren oppnådde 98 % driftsoppetid, og eliminerte fullstendig nedstrøms utmatingspauser.
- Arbeidsomdirigering:Alle de åtte manuelle transportarbeiderne ble omplassert til høyere-verdier for maskindrift og kvalitetsinspeksjonsroller.
- Skrapreduksjon:Produktskade forårsaket av manuell håndtering falt fra 3,5 % til under 0,1 %.
- Rask investeringsgjenoppretting:Tatt i betraktning komplette anskaffelser av maskiner, sjøfrakt, strukturell gulvboring og igangkjøring, ble den beregnede tilbakebetalingsperioden oppnådd på 13,5 måneder.

Teknisk dynamikk til vertikalt løfteutstyr
For å oppnå sømløs automatisering i flere-etasjer, må du velge vertikal løfteutstyr som er i stand til å håndtere høye strukturelle belastninger og samtidig opprettholde nøyaktig innretting med horisontale transportbånd.
Frem- og tilbakegående vertikale løft (RVL)
Frem- og tilbakegående vertikale løft bruker tunge-styresøyler sammen med motor-drevet kjede- eller vaier-taljer. De flytter paller eller bunter opp og ned mellom faste gulvstoppere i to-bevegelser.
- Nyttelastkapasitet:Standardkonfigurasjoner håndterer last fra 500 kg til over 2500 kg per vogn.
- Nivelleringspresisjon:Nærhetsbrytere og laseravstandssensorer sikrer gulv-innretting innenfor ±2 mm, noe som tillater jevne palleoverføringer uten mekaniske støt.
- Strukturelle kabinetter:Helt lukket med stålnett eller metallhus utstyrt med sikkerhetslåsdører for å hindre operatørtilgang under vertikal bevegelse.
Continuous Vertical Conveyors (CVCs)
For operasjoner med ultra-høy-gjennomstrømning der frem- og tilbakegående heiser skaper tidsforsinkelser, bruker kontinuerlige vertikale transportører en rekke plattformflygninger festet til kontinuerlig løkkede-drevne drivkjeder.
- Konstant gjennomstrømning:Kan heve opptil 30 individuelle bunter eller små paller per minutt i en kontinuerlig oppadgående strøm.
- Kompakt fotavtrykk:Krever betydelig mindre gulvareal enn skråbåndstransportører eller lange rampesystemer.
- Enveis flyt:Ideell for dedikerte transportveier fra bunn-til-topp eller topp-til-bunn.
Spesifikasjoner for mekanisk griper for høy-laststabling
Håndtering av tunge bølgepappbunter eller ytre forsendelseskofferter i variabel-størrelse ved høye hastigheter krever spesialisert-av-armverktøy (EOAT). Robotarmen må sikre nyttelasten godt for å forhindre skifting under raske akselerasjons- og retardasjonssykluser.
To-sone pneumatiske klemmegripere
Pneumatiske klemmegripere bruker parallelle sideplater for å påføre kontrollert sidetrykk mot ytterkantene av korrugerte bunter eller kasselaster.
- Proporsjonale trykkventiler:Tillat operatører å justere klemkraften basert på brettkvalitet (f.eks. lavere trykk for lette E-flutebokser; høyere trykk for tunge dobbel-forsendelseskofferter) for å eliminere klemmerker.
- Nederste-støtteklaffer:Pneumatiske støttefingre strekker seg under lasten for å gi positiv vertikal støtte under høy-armrotasjon.
Vakuummatrisegripere med høy-flyt
Vakuumsvampmatrisegripere bruker et tett utvalg av tilbakeslags-ventilsugeporter støttet av høy-vakuumblåsere.
- Mønster allsidighet:Håndterer individuelle bokser, hele buntelag eller korrugerte topp-plater uten å endre mekanisk verktøy.
- Selv-tettende ventiler:Udekkede sugeporter lukkes automatisk, og opprettholder fullt vakuumtrykk på den delen av skumputen som kommer i kontakt med den korrugerte overflaten.
Kostnads-nytterammeverk: TCO og anskaffelse av utstyr
Investering i automatisering på flere-nivåer krever balansering av kapitalutgifter på forhånd mot langsiktige-driftsbesparelser. Innkjøp av spesialisert maskinvare-som f.ekskasse palletizereller tungt-vertikalt løft-fra en etablertpalleteringsrobot Kinaprodusenten tilbyr betydelig kostnadseffektivitet, forutsatt at anleggsledere gjennomfører en grundig totalkostnadsevaluering (TCO).
- Robotarm og EOAT-gripeenhet
- Transportbiler, skinner og vertikale heiser
- Sikkerhetsgjerder, lysgardiner og låser
- Frakt, importavgifter og tekniske designgebyrer
- Strøm- og trykkluftforbruk
- Forebyggende vedlikehold (fett, belter, sensorer)
- Operatøropplæring og reservedelslager
Sammenligninger av økonomiske beregninger etter systemoppsett
Tabellen nedenfor gir sammenlignende investerings- og ytelsesreferanser for automatisering av vertikale og -etasjers slutt-av-pakkeoperasjoner.
| Systemparameter | Standard enkelt-nivåcelle | Frem- og tilbakegående elevatorcelle | Multi-kontinuerlig system |
| Typisk utstyrskapitalområde | $50 000 – $75 000 USD | $85 000 – $135 000 USD | $140 000 – $210 000 USD |
| Installasjonsfotavtrykk (første etasje) | 16 m² | 22 m² | 28 m² |
| Vertikal løfteevne | N/A (enetasje) | Opp til 8,0 meter | Opp til 18,0 meter |
| Estimert tilbakebetalingstid | 9 – 13 måneder | 12 – 16 måneder | 15 – 22 måneder |
| Maksimal pallgjennomstrømning | Opptil 15 paller/time | Opptil 25 paller/time | Opptil 40 paller/time |
Ved vurdering av enpalleteringsrobot prisforslag fra utenlandske utstyrsleverandører, må anleggsingeniører verifisere at tilbudet dekker alle sekundære integrasjonskomponenter-inkludert vertikale heissjaktkapslinger, gulvgjennomføringer, låste sikkerhetsporter, skyttelbiler på øvre-nivå og ekstern PLS-kommunikasjonsmaskinvare.
Trinn-for-Trinnvis teknisk veiledning: Implementering av multi-historieautomatisering
For å lykkes med å integrere maskinvare for vertikale høyder med nedstrøms robotstableutstyr, bør ingeniørteam følge en strukturert fire-evalueringsprosess.
Trinn 1: Gjennomfør strukturelle og gulvbelastningsanalyser
Før du installerer tungt mekanisk utstyr på sekundære etasjer eller skjærer gulvgjennomføringer for heissjakter, kontakt en sertifisert bygningsingeniør:
- Kontroller at betongplater i øvre-etasjer kan støtte dynamiske belastninger fra lastede skyttelbiler og stablede paller (vanligvis minimum 1500 kg/m²).
- Identifiser strukturelle gulvbjelker og strekkkabler før kjerneboring av gulvåpninger for vertikale heissjakter.
- Sørg for at klaringer på alle nivåer er i samsvar med lokale sikkerhetsforskrifter for maskiner.
Trinn 2: Beregn vertikal masse-strømningskrav
Bestem det totale volumet av materiale som krever vertikal transport ved høyeste produksjonshastighet:
- Beregn total produksjon per time i bunter, kasser og ferdige pallelaster.
- Bestem om individuelle bunter skal heves før stabling, eller om komplette pallelaster skal bygges i første etasje før vertikal løfting.
- Velg vertikale heisehastigheter og heismotordrift som overstiger toppproduksjonshastigheter med minimum 25 % sikkerhetsmargin.
Trinn 3: Integrer PLS-kontrollarkitektur og sikkerhetslåser
Automatiserte systemer på flere-nivåer krever enhetlige kontrollsystemer for å forhindre utstyrskollisjoner og fastkjørt materiale på tvers av isolerte byggesoner:
- Installer en sentralisert programmerbar logikkkontroller (PLC) med Ethernet/IP- eller PROFINET-kommunikasjonsprotokoller for å synkronisere robotarmen, den vertikale løftevognen og skyttelvogner på øvre-nivå.
- Plasser optiske sensorer ved hver overføringsgrense for å verifisere lastjustering før du utløser horisontal eller vertikal transport.
- Koble fysiske nødstoppknapper (E-Stopp) og sikkerhetslysgardiner over alle etasjer til ett enkelt hovedsikkerhetsrelé.
Trinn 4: Utfør Factory Acceptance Testing (FAT) og igangsetting
Før endelig forsendelse og installasjon, utfør en omfattende Factory Acceptance Test (FAT) på utstyrsprodusentens anlegg:
- Test hele driftssyklusen ved å bruke kunde-leverte korrugerte bokser, verifiser utførelse av lagmønster, klemkraft og stabelstabilitet.
- Simuler vertikale løftestoppjusteringer, lastoverføringssekvenser og nødstoppgjenvinningsprosedyrer under maksimal nyttelastforhold.
- Bekreft eksterne PLS-diagnosetilgangsmoduler for å sikre at-ingeniørteam utenfor nettstedet kan feilsøke programvaretiming eksternt etter-installasjon.

FAQ
1,Er det bedre å stable esker i paller i første etasje eller heve individuelle bokser for å stable dem i øverste etasje?
Å bygge komplette paller i første etasje er generelt foretrukket hvis strukturelle gulvklassifiseringer på øvre nivå tillater det. Bunn-stabling holder den primære robotarmen forankret på et solid betongfundament, og reduserer vibrasjoner og strukturelle belastninger på øvre-gulvplater. Men hvis lastekapasiteten i øvre etasje er begrenset, kan individuelle bunter heves via en lett vertikal transportør til en stablecelle på øvre-nivå.
2, Hvilke sikkerhetsmekanismer forhindrer at vertikale heiser faller under strømbrudd?
Industrielle vertikalheiser bruker redundante mekaniske sikkerhetssystemer. Disse inkluderer motor-monterte elektromagnetiske feil-bremser, kraftige-sikkerhetsfangkiler som låser seg mekanisk på styreskinner ved tap av kabelspenning, og maskinvare-forriglede sikkerhetsbrytere som hindrer vognbevegelse hvis dørene er åpne.
3,Hvordan vedlikeholdes multi-etasjers robotpalleteringssystemer eksternt?
Moderne systemer er utstyrt med sikre VPN-fjerndiagnosemoduler koblet til hoved-PLS. Hvis en tidsfeil eller feiljustering av sensoren oppstår i en øvre etasje eller inne i heissjakten, kan ingeniører logge på systemet på en sikker måte eksternt, analysere sanntids I/O-status, justere servomotorparametere og veilede lokale vedlikeholdsteknikere gjennom oppløsning uten å kreve-servicebesøk på stedet.
Strømlinjeforming av pakkeoperasjoner på flere-nivåer
Plantoppsett med flere-etasjer utgjør ikke lenger en uoverkommelig barriere for å modernisere nedstrøms emballasjelinjer. Ved å koble sammen-leddede robotarmer med høy ytelse med kontinuerlige vertikale heiser og motoriserte overføringstransporter, kan produsenter av bølgepappemballasje fullautomatisere materialhåndtering på tvers av flere etasjer, eliminere manuelle transportflaskehalser og øke den totale anleggsproduktiviteten betydelig.
Ta kontakt med vårt tekniske ingeniørteam i dag for å evaluere anlegget ditt på flere-nivåer. Gi anleggets arkitektoniske tegninger, gulv-til-gulvhøyder, konverteringslinjeutgangshastigheter og målpallettspesifikasjoner, så vil teamet vårt utarbeide en tilpasset 2D/3D CAD-layouttegning og en komplett teknisk gjennomførbarhetsanalyse skreddersydd for nettstedet ditt.