

Mens manuell palletering krever lavere innledende kapitalutgifter, gjør høy arbeidsomsetning, økende lønninger, erstatningskrav til arbeidere og fraktskade det stadig mer uholdbart. Overgang til enhelautomatisk robotpalleteringssystemreduserer avhengigheten av arbeidskraft med opptil 85 %, øker-av-linjegjennomstrømningen med 40 % til 60 %, og reduserer drastisk skadefrekvensen for produktet. En omfattende Total Cost of Ownership (TCO)-evaluering viser at en modernelagerpalleteringsrobotoppnår full tilbakebetaling av kapital innen 12 til 18 måneder, og konverterer driftsutgifter til langsiktig-bunn-lønnsomhet.

1. Introduksjon og Evolving Palletizing Robots Market
Slutt-av-materialhåndtering gjennomgår en rask industriell transformasjon. Historisk sett var logistikksentre og produksjonsanlegg sterkt avhengig av menneskelig arbeidskraft for å stable esker, poser, kasser og brett på paller. Imidlertid har skiftende makroøkonomiske forhold, alvorlig mangel på arbeidskraft og skyhøye kundeforventninger angående leveringshastighet omformet det globale emballasjelandskapet.
Veksten avmarkedet for palleteringsroboter drives i stor grad frem av behovet for å automatisere repeterende, fysisk krevende oppgaver. Anleggsledere og driftsledere kan ikke lenger se slutt-av-emballasje som en enkel manuell arbeidsoppgave. I stedet er stabling nå anerkjent som en kritisk operasjonsnode som direkte påvirker total utstyrseffektivitet (OEE), overholdelse av sikkerhetskrav på arbeidsplassen og fraktlogistikkeffektivitet.
Når du gjennomfører en grundig økonomisk analyse avrobotpalletisering vs manuelle systemer, å fokusere utelukkende på innledende kjøpskostnader for maskiner gir et misvisende bilde. En ekte økonomisk evaluering krever at man analyserer de totale eierkostnadene (TCO) over en 5-til-10-årig utstyrslivssyklus. Denne veiledningen bryter ned kapital, operasjonelle og skjulte økonomiske variabler som er nødvendige for å evaluere manuell stabling mot en automatisertlagerpalleteringsrobot.
2. Definere konkurrentene: Manuelle operasjoner vs. helautomatiske systemer
For å evaluere Total Cost of Ownership, må ingeniørteam først etablere klare operasjonelle definisjoner for både manuelle stablingsarbeidsflyter og automatiserte robotceller.
2.1 Manuelle palleteringsoperasjoner
Manuell palletering er helt avhengig av menneskelige operatører plassert ved enden av en utmatingstransportørlinje. Arbeidere løfter manuelt innkommende pakker, justerer dem i henhold til forhåndsbestemte lagmønstre og stabler dem på tre- eller plastpaller.
Viktige operasjonelle egenskaper ved manuell stabling inkluderer:
- Høy fysisk belastning:Operatører bøyer, vrir og løfter nyttelaster fra 5 kg til 25 kg gjentatte ganger gjennom et 8-timers skift.
- Variabel gjennomstrømningshastighet:Menneskelig stablingshastighet avtar uunngåelig over tid på grunn av muskeltretthet, noe som resulterer i -slutt-flaskehalser i produksjonstiden.
- Inkonsekvent laststabilitet:Stablingskvaliteten varierer betydelig avhengig av individuell operatørs ferdigheter, noe som fører til ujevne pallelag, forskyvning av last under transport og potensiell produktknusing.
2.2 Helautomatiske robotpalleteringssystemer
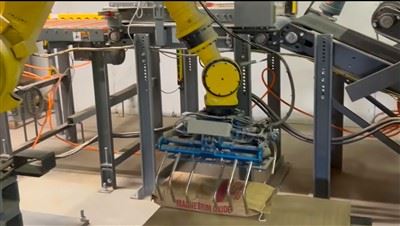
A helautomatisk robotpalleteringssystemintegrerer mekaniske, elektroniske og programvarekomponenter i en selvstendig-stablecelle med høy-hastighet.
Arkitekturen til en automatisert celle omfatter vanligvis:
- Høy-nyttelast leddede robotarmer:Industriell 4-akset eller 6-aksetpalleterende robotarmerkonstruert for kontinuerlig drift, raske syklustider og tunge lastekapasiteter fra 100 kg til 500 kg.
- Tilpasset slutt-av-armverktøy (EOAT):Spesialiserte gripere-som store-vakuumskumplater, mekaniske side-klemmer eller bunn-støttegafler-designet for å velge individuelle esker, komplette rader eller hele produktlag uten å skade innholdet.
- Innmatingstransportører og mønster-formingsstasjoner:Servo-drevne transportbåndenheter som sekvenserer, snur og grupperer innkommende kartonger til optimale lagkonfigurasjoner før henting med robot.
- Perifer automatisering:Automatiske tomme-palletispensere, glide-arkinnleggere og integrerte strekkemballasjer som håndterer råvarer og fullfører paller uten menneskelig innblanding.
- Sikkerhetslåser og kabinetter:Lysgardiner, sammenlåste sikkerhetsgjerder og områdeskannere i samsvar med internasjonale maskinsikkerhetsstandarder (ISO 10218 / ANSI/RIA R15.06).
3. Evalueringsrammeverket for total eierskap (TCO).
Evaluering av TCO krever å se lenger enn forhåndsfakturaer. Totale eierkostnader omfatter alle direkte, indirekte og skjulte utgifter som påløper fra systemanskaffelse gjennom installasjon, daglig drift, vedlikehold og eventuell dekommisjonering.
TCO-beregningsformel:
TCO=Kapitalutgifter (CapEx) + direkte driftsutgifter (direkte driftsutgifter) + indirekte driftsutgifter (indirekte driftsutgifter) - gjenværende aktivaverdi
Totale kostnadsfordelingskategorier
- Kapitalutgifter (CapEx):
Innledende kjøp av maskiner og robotarmer
Tilpasset EOAT Gripper Engineering and Fabrication
Linjeintegrasjon, transportører og PLS-programmering
Levering, installasjon og oppgradering av anleggsverktøy
- Direkte driftsutgifter (OpEx Direct):
Operatørlønninger, fordeler og lønnsavgifter
Elektrisk strømforbruk
Rutinemessig mekanisk vedlikehold og reservedeler
Programvarelisensiering og kontrollerfastvareoppdateringer
- Indirekte driftsutgifter (OpEx Indirect):
Arbeidstakererstatningskrav og medisinske forsikringspremier
Utgifter til rekruttering, onboarding og omskolering av ansatte
Transportskade, produktskrot og ompakking
Uplanlagte nedetid og flaskehalskostnader
4. Finansiell og operasjonell sammenligningsmatrise
Tabellen nedenfor skisserer kjerneforskjellene på tvers av tekniske, økonomiske og operasjonelle parametere når man sammenligner manuell palletering med en automatiserthelautomatisk robotpalleteringssystem.
| Evalueringsparameter | Manuell palleteringsoperasjon | Helautomatisk robotpalletiseringssystem | Strategisk og økonomisk innvirkning |
| Startkapitalutgifter (CapEx) | Lav ($0 – $15 000 for grunnleggende platespillere) | Moderat til høyt ($180 000 – $400 000 nøkkelferdige) | Høyere initialinvestering for automatisering |
| Direkte arbeidskrav | 1–2 operatører per linje, per skift | 0,1–0,2 veiledere (1 operatør administrerer 5 linjer) | 80–90 % reduksjon i direkte arbeidstimer |
| Topp gjennomstrømningskapasitet | 6–10 tilfeller/min (fades over skift) | 15–30+ tilfeller/min (kontinuerlig 24/7 drift) | Opptil 3 ganger høyere gjennomstrømning per footprint-enhet |
| Belastningskonsistens og kvalitet | Variabel; utsatt for menneskelige feil og skjeve tårn | Presisjonsplassering innenfor ±0,5 mm | Eliminerer sammenbrudd og krav for transportlast |
| Gulvplassbehov | Stor (krever oppstillingsområde for flere arbeidere) | Kompakt (15 – 30 kvadratmeter med lukket cellefotavtrykk) | Gjenvinner opptil 40 % verdifull butikkareal |
| Ergonomisk og sikkerhetsrisiko | Ekstremt høy (forstuing, belastning, repeterende bevegelser) | Null direkte ergonomisk fare (lukket celle) | Reduserer forsikringspremiene dramatisk |
| Åpningstider Fleksibilitet | Krever overtid, ekstravakter eller midlertidig arbeidskraft | Umiddelbar 24/7 skalerbarhet uten ekstra arbeidskostnader | Maksimerer operativ smidighet i høysesonger |
| Nyttig levetid | N/A (Kontinuerlig arbeidsomsetning) | 10–15 år (80,000+ timer MTBF) | Langsiktig-kapitalvekst |
5. Omfattende TCO matematisk modell: 5-års kasusstudie
Å kvantifisere den økonomiske effekten ved analyserobotpalletisering vs manuelle systemer, la oss vurdere et representativt regionalt produksjons- og distribusjonsanlegg.
5.1 Baseline operasjonelle parametere
- Driftsplan:2 skift/dag, 5 dager/uke, 50 uker/år (4000 driftstimer/år).
- Produksjonshastighet:18 kasser/minutt på en kontinuerlig utmatingslinje.
- Manuell bemanning:2 operatører per skift (4 operatører totalt over 2 skift) dedikert til manuell stabling.
- Fullt belastet arbeidstaker:$32,00/time (inkluderer grunnlønn, lønnsskatt, medisinske fordeler og forsikring).
- Årlig direkte arbeidskostnadsberegning:4 arbeidere x 2000 timer x USD 32,00/time =$256 000/år.
5.2 Manuell systemkostnadsprofil (5-års horisont)
Over en 5-års periode forblir ikke manuell arbeidsfrekvens statisk. Forutsatt en konservativ 4 % årlig lønnsvekst, øker direkte lønnskostnader jevnt og trutt.
Direkte arbeidsutgifter:
- År 1: $256,000
- År 2: $266,240
- År 3: $276,890
- År 4: $287,965
- År 5: $299,484
- Subtotal direkte arbeid: $1,386,579
Indirekte og skjulte manuelle kostnader:
- Rekrutterings- og omskoleringskostnader:Høy omsetning innen manuell palletering (gjennomsnittlig 35 % årlig) krever ombordstigning på ~1,4 nye arbeidere per år til en estimert rekrutterings-/opplæringskostnad på $6 000 per ansettelse.
Totalt 5 år: $42,000
- Arbeidstakerkompensasjon og ergonomiske krav:Krav om muskel- og skjelettlidelser (MSD) i emballasjelinjer i gjennomsnitt $28 000 per hendelse, med en gjennomsnittlig frekvens på ett stort skade hvert annet år.
Totalt 5 år: $70,000
- Produktskade og fraktkrav:Inkonsekvent manuell stabling resulterer i knuste lavere nivåer og lastskift under transport, og koster anslagsvis 0,15 % av den totale produktforsendelsesverdien (~$18 000/år).
Totalt 5 år: $90,000
Totale 5-årskostnader for manuelle operasjoner: $1,588,579
5.3 Helautomatisk robotpalletiseringssystem kostnadsprofil (5-års horisont)
La oss nå undersøke den økonomiske profilen for å installere en nøkkelferdighelautomatisk robotpalleteringssystem.
Startkapitalinvestering (CapEx):
- Høy-nyttelast 4-aksetlagerpalleteringsrobotarm: $95 000
- Tilpasset multi-sone vakuum/klemme EOAT griper: $35 000
- Innmatingstransportørsekvensering, palledispenser og sikkerhetsgjerde: $85 000
- Kontroller engineering, PLS-programmering og WMS-integrasjon: $45 000
- Levering, mekanisk installasjon og igangkjøring: $25 000
- Total nøkkelferdig CapEx: $285,000
Direkte driftsutgifter (OpEx):
- Tilsynsarbeid:Cellen krever omtrent 0,1 FTE (15 minutter per skift) for filmlasting, omlasting av paller og tilsyn.
5-års tilsynsarbeid: $64,000
- Elektrisk energiforbruk:Cellen forbruker i gjennomsnitt 12 kW/time. Ved en industriell elektrisitetspris på 0,12 USD/kWh over 20 000 driftstimer over 5 år:
Beregning:12 kW x 20 000 timer x 0,12 USD/kWh
5-års energikostnad: $28,800
- Forebyggende vedlikehold og reservedeler:Planlagt smøring, utskifting av vakuumputer, beltestramming og programvareoppdateringer anslått til 2,5 % av utstyrets CapEx årlig (~$7 125/år).
5-års vedlikeholdskostnader: $35,625
- Produktskadepriser:Redusert med 95 % på grunn av mykt-berøringsgrep og dynamisk lastfordeling.
5-års produktskadekostnad: $4,500
Totale 5-årskostnader for automatisert robotsystem: $417,925
5.4 Analyse av tilbakebetalingsperiode og netto nåverdi (NPV).
Sammenligning av de to økonomiske banene fremhever en sterk forskjell i driftsutgifter.
- 5-års netto operasjonell spareformel:5-års manuell kostnad - 5-Års automatisk kostnad
- 5-års netto driftssparing: $1,588,579 - $417,925 = $1,170,654
Beregning av tilbakebetalingsperiode:
- Årlige netto driftsbesparelser:$1 170 654 / 5 år =$234.131 / år
- Formel for tilbakebetalingstid:Startkapitalinvestering (CapEx) / Årlig netto driftssparing
- Tilbakebetalingstid: $285,000 / $234,131 ≈ 1,22 år (ca.. 14.6 måneder)
Ved å bruke en diskonteringsrente på 7 %, 5-års netto nåverdi (NPV) ved overgang til en automatisertlagerpalleteringsrobotoverskrider$850,000, som viser at utsettelse av automatisering medfører en betydelig alternativkostnad.

6. Strategiske og operasjonelle fordeler utover økonomisk avkastning
Mens økonomiske beregninger gir et overbevisende argument for automatisering, må logistikkledere også evaluere kvalitative og strategiske driftsfordeler når de sammenlignerrobotpalletisering vs manuelle systemer.
Strategisk fordeler
- Operasjonell motstandskraft:
Uavbrutt 24/7 produksjonskapasitet uten tretthet hos operatøren
Fullstendig immunitet mot regional mangel på arbeidskraft og fravær
Rask rateskalering under høye sesongmessige etterspørselsøkninger
- Kvalitet og merkevarebeskyttelse:
Ensartet nivåjustering og høy-boksplassering
Eliminering av sammenbrudd av transportlast og revet emballasje
Reduserte kundetilbakeføringer og skadede fraktkrav
- Optimalisering av butikkgulv:
Kompakt cellefotavtrykk frigjør verdifull gulvplass for produksjon
Redusert gaffeltrucktrafikk i nærheten av pakkelinjers utmatinger
Rent, ISO-kompatibelt industrielt arbeidsmiljø
6.1 Forutsigbar gjennomstrømning og linjestabilisering
Ved manuelle operasjoner er slutt-av-emballasje sårbar for menneskelig tretthet, måltidspauser, skiftskift og fravær. En enkelt fraværende operatør på pakkelinjen kan tvinge oppstrøms produksjonsutstyr til å kjøre med reduserte hastigheter eller stoppe helt.
A helautomatisk robotpalleteringssystemfungerer som en pålitelig linjestabilisator. Når den er integrert i master-programmerbar logikkkontroller (PLC)-arkitekturen, kjører robotarmen kontinuerlig med angitte syklushastigheter, og eliminerer oppstrøms mottrykk og opprettholder konsistent fabrikkutgang.
6.2 Eliminering av ergonomiske helsefarer
Muskel- og skjelettskader forårsaket av manuell stabling representerer et av de høyeste sikkerhetsansvarene innen lager og produksjon. Å løfte tusenvis av kilo per skift fører til kroniske ryggskader, gjentatte belastningslidelser og kostbare erstatningskrav til arbeidere.
Utplasseringpalleterende robotarmerfjerner operatører fra farlige løftesoner. Menneskelige arbeidere kan opplæres til høyere-roller, for eksempel kvalitetskontrollteknikere, maskinoperatører eller lageransvarlige, noe som øker medarbeidernes moral og fastholdelse av ansatte.
6.3 Presisjonsbelastningsbygging og plassoptimalisering
Moderne robotstableceller bruker presis posisjonskontroll for å bygge perfekt firkantede, svært stabile pallelaster. Presisjonsplassering sikrer at boksens hjørner justeres vertikalt, og maksimerer den strukturelle stablestyrken til bølgepapp.
Stabile, ensartede paller gir kritiske-nedstrømsfordeler:
- Maksimert tilhengervolum:Perfekt firkantede paller kan lastes tett inn i godshengere uten overheng, noe som maksimerer kubeutnyttelsen og senker transportkostnadene.
- Sømløs automatisk lagerlagring:Ensartede paller forhindrer overheng når de går inn i High-Bay Automated Storage and Retrieval Systems (ASRS).
Les mer:《Din guide til automatisk vedlikehold av palletizer: Maksimering av pålitelighet og ROI-ekspress

7. Viktige tekniske vurderinger for systemvalg
Ved overgang fra manuelle operasjoner til en automatisert celle, må ingeniørteam evaluere spesifikke tekniske krav for å sikre at det valgte maskineriet samsvarer med anleggets mål.
7.1 Robotarmkinematikk: 4-akse vs. 6-akse
Velge riktig mekanisk konfigurasjon for palleterende robotarmeravhenger av produktvariasjon og bevegelseskrav.
- 4-akse leddede roboter:Standard arbeidshesten tilmarkedet for palleteringsroboter. 4-akseroboter har mekaniske parallellkoblinger som til enhver tid holder nyttelasten parallell med gulvet. De tilbyr høy nyttelastkapasitet (opptil 300 kg), raske syklustider (12–25 plukk/minutt) og enkel programmeringsarkitektur.
- 6-akse leddede roboter:Sørg for full 3D romrotasjon. 6-aksearmer velges når innkommende produkter må vippes, snus, re-orienteres på trange steder eller plukkes fra komplekse multi-transportører.
7.2 Slutt-av-tilpasning av armverktøy (EOAT).
EOAT-griperen er det kritiske grensesnittet mellom robotarmen og produktet. Valg av feil griperdesign kan føre til at pakker faller ned, revet bølgepapir eller knust innhold.
- Vakuumskum gripere:Bruk høy-vakuumblåsere og kontroll-ventilskumplater. Ideell for åpne-beholdere, porøse korrugerte bokser og variable pakkestørrelser.
- Mekaniske sideklemmer-:Bruk pneumatiske eller servodrevne-klemmekjever for å holde fast stive plastkasser, tunge trebokser eller glatte beholdere.
- Kombinasjonsgripere:Integrer vakuumsugeputer, mekaniske sideklemmer og bunn-støttefingre sammen med pneumatiske slip-vakuumkopper. Dette lar en enkelt robotarm håndtere tomme paller, produktkofferter og tier slip-ark innenfor en enkelt enhetlig syklus.
7.3 Kontrollsystemer og programvareintegrasjon
En modernelagerpalleteringsrobotmå sømløst kommunisere med oppstrøms pakkeutstyr og lagerprogramvare.
- Industrielle feltbussprotokoller:Høy-kommunikasjonsprotokoller-som EtherNet/IP, PROFINET eller EtherCAT-sikrer sanntids-synkronisering mellom transportbånddrift, synssensorer og robotkontrolleren.
- Warehouse Management System (WMS) grensesnitt:Direkte toveis-kommunikasjon via REST APIer, OPC UA eller MQTT lar robotcellen laste ned dynamiske lagoppskrifter, oppdatere lagersaldoer og generere fraktetiketter automatisk.

8. Tekniske spesifikasjoner: Manuell stabling vs. automatiserte celler
Ingeniørteam som evaluerer kapitalprosjekter kan referere til de tekniske spesifikasjonene nedenfor når de utarbeider utstyrsforslag og interne begrunnelsesrapporter.
| Teknisk spesifikasjon | Manuell palleteringsstasjon | Standard 4-akset robotcelle | Heavy-Duty 6-akset robotcelle |
| Maksimal nyttelastkapasitet | 25 kg (OSHA anbefalte løftegrense for én-person) | 100 kg – 250 kg | 180 kg – 500 kg |
| Velg syklushastighet | 6–10 tilfeller/min | 12–25 plukk/min | 8–18 plukk/min |
| Maksimal stablehøyde | 1600 mm – 1800 mm | Opptil 2400 mm (inkludert pall) | Opptil 2800 mm (inkludert pall) |
| Plasseringsnøyaktighet | ±15,0 mm (menneskelig feilmargin) | ±0,5 mm | ±0,2 mm |
| Kommunikasjonsprotokoller | N/A | EtherNet/IP, PROFINET, OPC UA | EtherNet/IP, PROFINET, Modbus TCP |
| Sikkerhetsoverholdelse | Manuelle ergonomiske retningslinjer | ISO 10218-1/2, ANSI/RIA R15.06 | ISO 10218-1/2, ANSI/RIA R15.06 |
| Driftstemperaturområde | 15 grader til 30 grader (menneskelige komfortgrenser) | 0 grader til 45 grader (kjølelagringsalternativer tilgjengelig) | -25 grader til 50 grader (Dypfryse IP67-modeller) |
9. Strategisk implementeringsveikart for operasjonsledere
For å utføre en jevn overgang når du distribuerer enhelautomatisk robotpalleteringssystem, bør prosjektingeniører følge en strukturert utførelsesplan.
- Gjennomfør en omfattende pakkerevisjon:Katalog 12 måneder med emballasjedata, som registrerer minimums-, maksimums- og gjennomsnittsdimensjoner for esker, bruttovekter, kartongsprengningsstyrker og nødvendige gjennomstrømningshastigheter per time.
- Evaluer oppstrøms linjehastighet og akkumulering:Sørg for at oppstrøms transportører har tilstrekkelig akkumuleringsbufferkapasitet slik at midlertidige nedstrøms pallbytte ikke stopper produksjonen.
- Definer slutten-på-krav til armverktøy:Arbeid tett med utstyrs-OEM-er for å utføre vakuumtesting og mekaniske klemmeforsøk på faktiske produktprøver.
- Revisjon av elektrisk og pneumatisk infrastruktur:Kontroller at anlegget gir tilstrekkelig elektrisk service (480V AC, 3-fase, 30–50 A) og ren, tørr trykkluft (6 bar, lavt duggpunkt) på installasjonsstedet.
- Etabler klare fabrikkgodkjenningstesting (FAT) kriterier:Krev at utstyrsprodusenten demonstrerer kontinuerlig drift i full-hastighet, automatiske lagmønsterendringer og gjenoppretting av feil-modus før utstyret sendes.
- Implementer IIoT Remote Diagnostic Architecture:Sørg for at det primære kontrollpanelet inkluderer en industriell VPN-ruter, slik at OEM-støtteingeniører kan tilby 24/7 ekstern PLS-feilsøking, bevegelseskalibrering og fastvareoppdateringer.
For å finne ut hvordan høyhastighets-robotisk palleteringsautomatisering kan forvandle slutt-av-pakkevirksomheten din og levere pålitelig økonomisk tilbakebetaling, besøk vår dedikerte løsningsside forAutomatiske palleteringsroboter.


