

En nøkkelferdighelautomatisk robotpalleteringssystemfor bølgepappemballasjeanlegg og produksjonsanlegg koster i 2026 vanligvis mellom $55 000 og $280 000, avhengig av nyttelastkapasitet, linjehastighet, tilpasning av slutt-of-Arm Tooling (EOAT) og periferlinjeintegrasjon. Å drive et produksjonsanlegg med flere-skift lar de fleste anleggsledere gjenvinne sin totale kapitalinvestering innen 10 til 18 måneder ved å eliminere manuell avlastningsarbeid, forhindre skrap av boks-og opprettholde kontinuerlig høy-konverteringslinjeproduksjon.
1. Systemkostnadsoversikt og prisnivåer
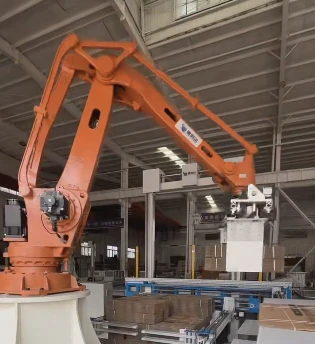
Å bestemme kapitalutgiftene for en robotbasert pakkecelle-av-linje krever å bryte ned de totale utgiftene i frittstående robotmaskinvare, spesialtilpasset verktøyteknikk, perifere materialhåndteringstransportører, sikkerhetsinnkapslinger og systemkontrollintegrasjon. En standard 4-akset eller 6-akset industrirobotarm kan ikke fungere uavhengig på et anleggsgulv; det krever et integrert miljø for å ta imot innkommende korrugerte boksbunter, posisjonere tømmerskinner, sette inn glideark og tømme ferdige pallestabler.
Budsjetteringsmatrix etter systemkapasitet og kompleksitet
| Systemkonfigurasjon | Estimert prisklasse (USD) | Driftshastighetskapasitet | Søknad om målanlegg | Typisk tilbakebetalingsvindu |
|---|---|---|---|---|
| Grunnleggende frittstående palleteringscelle | $55,000 – $85,000 | 10 – 16 bunter / min | Enkel sakte-til-middels Flexo Folder Gluer (FFG) eller semi-automatisk strapper-utmating. Manuell pallplassering på markerte gulvposisjoner. | 14 – 18 måneder |
| Integrert celle med høy-avkastning | $85,000 – $150,000 | 18 – 28 bunter / min | Høy-hastighets FFG eller Rotary Die-Kutterutmating. Har drevet buntkvadrering, fler-mekanisk griper og ekstern PLS-diagnosetilkobling. | 10 – 14 måneder |
| Høyhastighets multi-linjeautomatisert system | $150,000 – $280,000+ | 30+ pakker / min | Sentralisert multi-linjefeed. Inkluderer automatiske palledispensere, inline-arkinnleggere, motoriserte kjedetransportører og AGV-dokkingstasjoner. | 18 – 24 måneder |
Grunnlinjenpalleteringsrobot prisvarierer betydelig basert på om maskinen er kjøpt som en ren mekanisk arm eller som en fullt integrert -av-linjeautomatiseringscelle. Evaluering av individuelle delsystemkostnader hjelper anleggsingeniørteam med å distribuere kapital på tvers av mekaniske, elektriske og kontrolldisipliner.
Spesifisert delsystem Kapitalutgiftsfordeling
- Leddet mekanisk robotarm (25 % – 35 % av totalbudsjettet):$35 000 – $75 000. Dekker den primære 4-akse eller 6-akse leddede robotarmen med nyttelast på mellom 110 kg og 300 kg, inkludert den strukturelle sokkelen, intern ledningsledning og servodrivkontrollere.
- Slutt-av-armverktøy / tilpasset griper (15 % – 25 % av totalt budsjett):$12 000 – $35 000. Inkluderer mekaniske side-klemmeenheter, pneumatiske bunn-støttegafler, vakuumsugeplater eller hybridgripere utviklet spesielt for bølgepappgeometrier og buntvekter.
- Innmatingstransportører, kvadreringsenheter og pallehåndtering (20 % – 30 % av totalbudsjettet):$15 000 – $50 000. Omfatter drevne rullesenger, bunte-sentreringsmekanismer, automatiske magasindispensere for trepaller og kraftige-utmatingsdrag-kjedetransportører.
- Sikkerhetsskap, låser og strømpaneler (10 % – 15 % av totalbudsjettet):$8 000 – $20 000. Dekker fysisk perimeternettinggjerde, sikkerhetslysgardiner, låste adgangsdører og en IP54 / NEMA 12 hovedkontrollkabinett utstyrt med et industrielt klimaanlegg.
- PLS-programmering, systemintegrasjon og testing (8 % – 12 % av totalbudsjettet):$5 000 – $15 000. Inkluderer tilpasset HMI-berøringsskjerm-oppskriftsprogrammering, feltbuss-håndtrykkkommunikasjon med oppstrøms konverteringslinjer og forhånds-tørrkjøringstesting fra fabrikken-.

2. Tekniske faktorer som påvirker utstyrskostnadene
Vurderer moderne palleteringsrobotsystemer krever inspeksjon av spesifikke maskintekniske og operasjonelle parametere. Utstyrsforslag varierer basert på kinematisk ytelse, syklushastigheter og strukturell stivhet.
📌 Merknad om utstyrskilde:Når du evaluerer tekniske evner på tvers av globale produsenter, bør du se gjennom regionale bransjerangeringer for detaljerte leverandørprofiler:
Robotarm nyttelast og arbeidskonvolutt
The mechanical payload rating determines the maximum mass the arm can maneuver at maximum acceleration (>1,2 g) uten å forårsake termisk overbelastning av motoren eller posisjonsfeil.
- Lett til middels nyttelast (110 kg – 180 kg):Konfigurert for enkelt-pakke eller doble-pakkevalgsekvenser. Håndterer standard korrugerte bokser som går ut av konverteringslinjer med hastigheter på opptil 18 sykluser per minutt.
- Tung nyttelast (240 kg – 300 kg+):Viktig for fler-plukkerutiner der griperen løfter hele lag eller flere tunge bølgepappbunter samtidig (30+ bunter per minutt ekvivalent gjennomstrømning).
- Reach-konvolutt (2400 mm – 3100 mm):Utvidet armrekkevidde gjør at en enkelt robotarm kan betjene to separate palleteringsbrønner (dobbelt-brønnoppsett), noe som eliminerer behovet for en sekundær robotenhet.
Slutt-av-Arm Tooling (EOAT) Engineering
Håndtering av bølgepapirbunter byr på komplekse materialhåndteringskrav. Nylimte bokser som kommer ut av flexo mappelimere beholder restfuktigheten, og løs PP/PET-stropper kan gli under rask rotasjonsbevegelse.
- Pneumatiske side-klemmegripere:Bruk polstrede aluminiums- eller karbonstålplater for å klemme bunter sideveis. Vel-egnet for tettsnodde bølgepappbunter.
- Bunn-Mekaniske støttegafler:Servo-drevne eller pneumatiske gaffelfingre glir under bunten før de løftes. Anbefalt for bunter som ikke er fastspent eller tunge,-kuttede ark for å eliminere nedre-ark.
- Vakuum sugeplater:Bruk høy-vakuumblåsere eller trykkluftutkastere kombinert med skumforseglingsputer. Effektiv for solid håndtering av hel-lagsark, selv om papirstøv krever rutinemessig vedlikehold av luftfilteret.
- Hybrid kombinasjonsgripere:Integrer side-klemmeplater, pneumatiske bunnstøttegafler og topp-holdeputer. Gir maksimal stabilitet for u-herdede, løse bunter som beveger seg med høye akselerasjonshastigheter.
Innmatingsjustering og aktiv buntkvadring
En robotarm kan bare danne rette, stabile pallelaster hvis innkommende bunter kommer i presise fysiske orienteringer. Høyhastighetsautomatiseringsceller-plasserer en aktiv buntfirkant rett oppstrøms for plukkeposisjonen. Denne enheten bruker motoriserte sidebelter og ende-stopper for å firkante løse bunter før de klemmes, og sikrer rette pallehjørner som overholder strenge mandater for lagerreoler og eksportforsendelser.
3. Industrielle komponentstandarder og integrasjonsprotokoller
Anindustriell palleteringsrobotcellen må bygges med ikke-proprietære industrielle komponenter, slik at interne vedlikeholdsteknikere kan utføre erstatningsoppgaver ved å bruke lokalt tilgjengelig kommersielt lager.
Standardisert komponentmerkematrise
| Delsystemmodul | Standard komponentmerke | Teknisk operativ funksjon |
|---|---|---|
| PLS kontrollarkitektur | Siemens S7-1500 / Allen-Bradley ControlLogix | Sentral cellekontroll, oppskriftslagring, bevegelsessekvenseringslogikk og linjehåndtrykk. |
| Pneumatisk aktivering | SMC / Festo | Klemmesylindre for griper, aktivering av bunngaffel og posisjonering av buntfirkantdrev. |
| Transportør girmotorer | SEW-Eurodrive / Nord | Motoriserte stasjoner for innmatingsruller og tunge-fulle-pallekjedetransportører. |
| Lavspenningselektrisk- | Schneider Electric / ABB | Termiske brytere, kontaktorer, overbelastningsreleer og hovedsikkerhetsfrakoblingsbrytere. |
| Sensorer og sikkerhetsgardiner | Syk / Banner Engineering / Omron | Buntedeteksjon, optiske sensorer for pallplassering og overvåking av perimetersikkerhetsområde. |
Kontrollprotokoller og linjekommunikasjon
Sømløs kommunikasjon mellom palleteringscellen og oppstrøms konverteringsutstyr forhindrer linjestopp og materialbackup. Moderne cellekontrollere bruker feltbussnettverk som PROFINET eller EtherNet/IP. Når oppstrømskonverteringslinjen endrer ordreoppskrifter, oppdaterer masterlinje-PLS-en automatisk buntedimensjoner, lagstablingsmønstre og maksimale stabelhøyder til robotcellens HMI. Operatøren trenger ikke å justere bevegelseskoordinatene manuelt, noe som reduserer varigheten av jobbbytte fra 20 minutter til under 30 sekunder.

4. Hidden Capex/Opex og Site Integration Realities
Evaluering av utstyrsforslag utelukkende basert på FOB-maskinpriser fører ofte til uventede budsjettoverskridelser under idriftsettelse. Anleggsledere må budsjettere for logistikk, sivile modifikasjoner, forsyningsforbindelser og løpende servicedekning.
Skjulte kostnadsposter og budsjettplanlegger for nettstedintegrering
| Utgiftskategori | Estimert kostnadsområde (USD) | Beskrivelse og kostnadsreduksjonsstrategi |
|---|---|---|
| Frakt, emballasje og sjøforsikring | $4,000 – $12,000 | Havbeholder (40 fot High Cube eller Open Top), vakuum-forseglet anti-rustfolie og transportforsikring. |
| Toll og importklarering | 5 % – 12 % av CIF-verdi | Varierer etter importjurisdiksjon (f.eks. SAT-forskrifter i Mexico, ASEAN-tarifframmer). Sikre presise HS-kodeklassifiseringer tidlig. |
| Sivile arbeider og anleggsverktøy dropper | $3,000 – $8,000 | Avretting av armert betonggulv (minimum 150 mm dybde med armeringsjern), hovedstrømfall på 480V / 380V og tørre trykkluftdråper (6 bar). |
| På-installasjon og igangkjøring | $6,000 – $15,000 | Dagspriser for feltserviceingeniør, reiseutgifter, mekanisk ankerbolting og linjeintegrasjon.(Redusert ved å bestille forhånds-kablede modulære celler). |
| Årlig servicenivåavtale (SLA) | $2000 - $5000 / år | Inkluderer 24/7 ekstern PLS-nettverkstilgang, nødfeltservicegarantier, planlagt fellessmøring og tilgang til lokal reservedelslager. |
Strømforsyningskondisjonering og støvbeskyttelse
Produksjonsanlegg som opererer i regionale industrisoner opplever ofte linjespenningsfall og elektriske transienter. Servokontrollere på industrirobotarmer er følsomme for spenningsustabilitet.
En ubetinget elektrisk forsyning kan forårsake feilutløsninger på servodrivenheten, noe som resulterer i tapt referanseposisjon for koderen og stopp i midtsyklusen-. Installasjon av en isolasjonstransformator og en linjespenningsregulator inne i hovedskapet beskytter kontrollelektronikken.
I tillegg forårsaker høye omgivelsestemperaturer sammen med fint papirstøv overoppheting av det indre elektriske skapet. Å utstyre hovedkontrollpanelet med et IP54 / NEMA 12 klimaanlegg beskytter interne servoforsterkere og PLS-prosessormaskinvare.

5. Innkjøpsstrategi: Global Tier-1 vs. spesialiserte kinesiske systemintegratorer
Ved anskaffelse av maskiner må bedriftskjøpere vurdere de høyere prispunktene til vestlige integratorer mot kapitaleffektiviteten som tilbys av spesialiserte globale maskin-OEM-er. Velge en palleteringsrobot Kina OEM-løsningen lar boksfabrikker implementere moderne automatisert håndtering samtidig som kapitalen bevares for oppstrøms bølgemaskin- og utskriftslinjeinvesteringer.
Leverandørsammenligningsmatrise
| Evalueringskriterier | Tier-1 globale integratorer (USA / EU) | Spesialiserte kinesiske systemintegratorer |
|---|---|---|
| Nøkkelferdig celle startkostnad | Høy ($160 000 – $300,000+) | Konkurransedyktig ($60 000 – $120 000) |
| Kjernerobotarmmerke | Innebygd/proprietær Tier-1-merkearm | FANUC/ABB/KUKA-arm ELLER tung-bruksindustriarm |
| Fleksibilitet til tilpasning av layout | Stive modulære standarder; tilpasset prosjektering påløper store tillegg | Høy fleksibilitet; tilpasset L-form eller stramme-fotavtrykkscellerammer bygget til CAD-tegninger |
| Komponent Standard kvalitet | Global standard (Siemens, Allen-Bradley) | Globale standardkomponenter som brukes (Siemens, SMC, Schneider, SEW) |
| Teknisk støtte og fjerntilgang | Regionale avdelingskontorer; høyere felttjenestepriser | 24/7 ekstern PLS-ruterdiagnostikk + utsendelse av regionalt servicenettverk |
| Gjennomsnittlig tilbakebetalingsvindu | 22 – 36 måneder | 10 – 14 måneder |
Å velge en anerkjent kinesisk maskinprodusent krever å bekrefte at leverandøren integrerer ikke-proprietære internasjonale komponentmerker for høy-slitasjeunderenheter.
Ved å bruke standard SMC-pneumatiske ventiler, Siemens PLS-er og Schneider-koblingsutstyr sikrer det at hvis en magnetventil eller fotoelektrisk sensor trenger utskifting etter år med kontinuerlig drift, kan vedlikeholdspersonell på stedet skaffe standard reservedeler lokalt uten å vente på internasjonale forsendelser.
6. Omfattende økonomisk avkastning og tilbakebetalingsramme
For å rettferdiggjøre utstyrsinvesteringer overfor styremedlemmer og finanskontrollører, må anleggsingeniører kvantifisere driftsbesparelser ved å bruke realistiske fabrikkytelsesmålinger.
Formel for beregning av tilbakebetalingsperiode
Finansiell casestudie med 3-skift bølgepapp
Tenk på et bølgeboksanlegg som kjører en høyhastighets Flexo Folder Limer som produserer 220 ark per minutt på 3 driftsskift (24-timers kontinuerlig produksjon):
- Manuell avlastningsarbeid:Krever 1 manuell operatør per skift ved konverteringslinjeutmatingen (totalt 3 arbeidere over 24 timer).
- Fullt belastede arbeidskostnader:$18 000 USD per arbeider per år (inkluderer lønn, skatter, helseforsikring og administrative overhead).
- Totale direkte årlige arbeidskostnader: $18,000 × 3 = $54 000 USD / år
- Total installert kapitalinvestering:En fullstendig høy-avkastning industriell palleteringsrobotcellekostnader$75 000 USDfullt landet, installert og satt i drift.
- Sekundær økonomisk sparing:
- Eliminering av bokskantskrap:Manuell avlasting forårsaker kantskader på de øvre og nedre arkene til bunter som ikke er fastspent. Eliminerer redninger om bordfall$6000 USD / åri skrappapp.
- Gjenopprettet konverteringslinjegjennomstrømning:Tretthet under sene skift tvinger manuelle operatører til å kjøre konverteringslinjen med 80 % maksimal nominell hastighet. Automatisert palletering opprettholder 100 % nominell maskinhastighet kontinuerlig, og genererer en estimert$10 000 USD / åri ekstra nettomargin.
Sammenligning av flere-operative tilbakebetalinger
| Økonomisk parameter | 1-skiftsdrift (8 timer/dag) | 2-skiftsdrift (16 timer/dag) | 3-skiftsdrift (24 timer i døgnet) |
|---|---|---|---|
| Erstattet avlastningsarbeid | 1 arbeider | 2 arbeidere | 3 arbeidere |
| Årlig direkte arbeidsinnsparing | $18,000 | $36,000 | $54,000 |
| Årlig materialskrapsparing | $2,000 | $4,000 | $6,000 |
| Gjenopprettet kapasitetsmargin | $3,000 | $6,000 | $10,000 |
| Totalt samlet årlig sparing | $23 000 / år | $46 000 / år | $70 000 / år |
| Total kostnad for installert system | $75,000 | $75,000 | $75,000 |
| Beregnet tilbakebetalingstid | 39,1 måneder | 19,5 måneder | 12,8 måneder |
- Total årlig økonomisk fordel:USD 54 000 (arbeid) + USD 6 000 (skrot) + USD 10 000 (kapasitet) =$70 000 USD / år
- Tilbakebetalingsberegning:($75 000 investering ÷ $70 000 årlige sparepenger) × 12 =12,8 måneder
For 3-skifts anleggsdrift gjenvinner den automatiserte pakkecellen hele sin nøkkelferdige investering iunder 13 måneder. I løpet av maskinens gjenværende driftslevetid på 8 til 10 år, reduserer kontinuerlige arbeids- og materialbesparelser direkte driftskostnaden per enhet.
7. Sjekkliste for teknisk innkjøp og RFP-datablad
Før du sender en forespørsel om forslag (RFP) til maskinprodusenter, kompiler følgende anleggsparametere for å sikre nøyaktige tekniske vurderinger og bindende tilbud på utstyr:
Teknisk RFP-datablad
- Konvertering av utmatingsspesifikasjoner for utstyr:Utmatingstransportørens senterlinjehøyde, maksimal arkproduksjonshastighet (ark/min) og konfigurasjon av stroppemaskin.
- Dimensjonsområde for bølgepapp:
- Minimum buntstørrelse: Lengde × Bredde × Høyde (mm) og vekt (kg).
- Maksimal buntstørrelse: Lengde × Bredde × Høyde (mm) og vekt (kg).
- Brettattributter: Fløyteprofiler (E, B, C, BC dobbel-vegg) og kompresjonsterskelgrenser.
- Spesifikasjoner for ferdig pallstabling:
- Dimensjoner for tømmerskinne: Standard ISO-paller, amerikanske sklir (48 x 40 tommer) eller tilpassede sklir.
- Maksimal ferdig lastehøyde: Inkludert sklibunn i tre (f.eks. 1800 mm, 2100 mm).
- Stablemønsterkonfigurasjoner: Krav til søylestabling, pinwheel-sammenlåsing eller mellomliggende glide-ark.
- Tilgjengelig gulvplass og klaring over hodet:Tilgjengelig cellelengde, -bredde og frihøyde for overheadkran (mm). Legg ved DWG/CAD plantegninger som viser bygningssøyler, hovedadkomstganger og gaffeltrucktrafikkveier.
- Site Utility Infrastruktur:Tilgjengelig nettspenning (480V 3-fase 60Hz eller 380V 3-fase 50Hz), luftkompressorledningstrykk (bar) og lokalisert innendørs omgivelsestemperaturområde (grad).
8. Implementering Neste trinn
Modernisere slutt-av-emballasje med en dedikerthelautomatisk robotpalleteringssystemfjerner manuelle arbeidsbegrensninger, stabiliserer produksjonen og sikrer konsistent ferdig pallelastkvalitet.
For å evaluere tilpassede maskinkonfigurasjoner for anlegget ditt:
- Kompiler detaljerte dimensjonsområder for boksbunter og mållinjehastigheter.
- Be om spesifiserte forslag som inkluderer kommersielle slitedeler og eksterne PLS-servicenivåavtaler.
- Krev at utstyrsleverandører tilbyr en tilpasset 3D-cellelayoutsimulering som samsvarer med anleggets CAD-tegning for å verifisere syklustider og gaffeltruckens manøvrerbarhet før du utsteder innkjøpsordrer.


